Repository navigation
docs(tools): 收录 PlotJuggler 以支持 ROS 时序数据可视化分析 - #676
Merged
xy18574557330 merged 1 commit intoNov 17, 2026
Merged
Conversation


Contributor
审核通过已基于最新提交
页面效果
|

xy18574557330
approved these changes
Nov 14, 2026

Contributor
|
有冲突 |


Contributor
|
本次PR合理,新增PlotJuggler条目契合OpenHUTB ROS学习、仿真调试的需求,弥补了时序交互可视化工具的空缺。 |
基于最新 master 重建单文件分支,保留已验证的工具条目并消除合并冲突。

useruseruser452
force-pushed
the
docs_add_plotjuggler
branch
from
November 17, 2026 09:46
641fdce to
57391a8
Compare

This file contains hidden or bidirectional Unicode text that may be interpreted or compiled differently than what appears below. To review, open the file in an editor that reveals hidden Unicode characters.
Learn more about bidirectional Unicode characters
Sign up for free
to join this conversation on GitHub.
Already have an account?
Sign in to comment


Add this suggestion to a batch that can be applied as a single commit.This suggestion is invalid because no changes were made to the code.Suggestions cannot be applied while the pull request is closed.Suggestions cannot be applied while viewing a subset of changes.Only one suggestion per line can be applied in a batch.Add this suggestion to a batch that can be applied as a single commit.Applying suggestions on deleted lines is not supported.You must change the existing code in this line in order to create a valid suggestion.Outdated suggestions cannot be applied.This suggestion has been applied or marked resolved.Suggestions cannot be applied from pending reviews.Suggestions cannot be applied on multi-line comments.Suggestions cannot be applied while the pull request is queued to merge.Suggestion cannot be applied right now. Please check back later.
修改原因
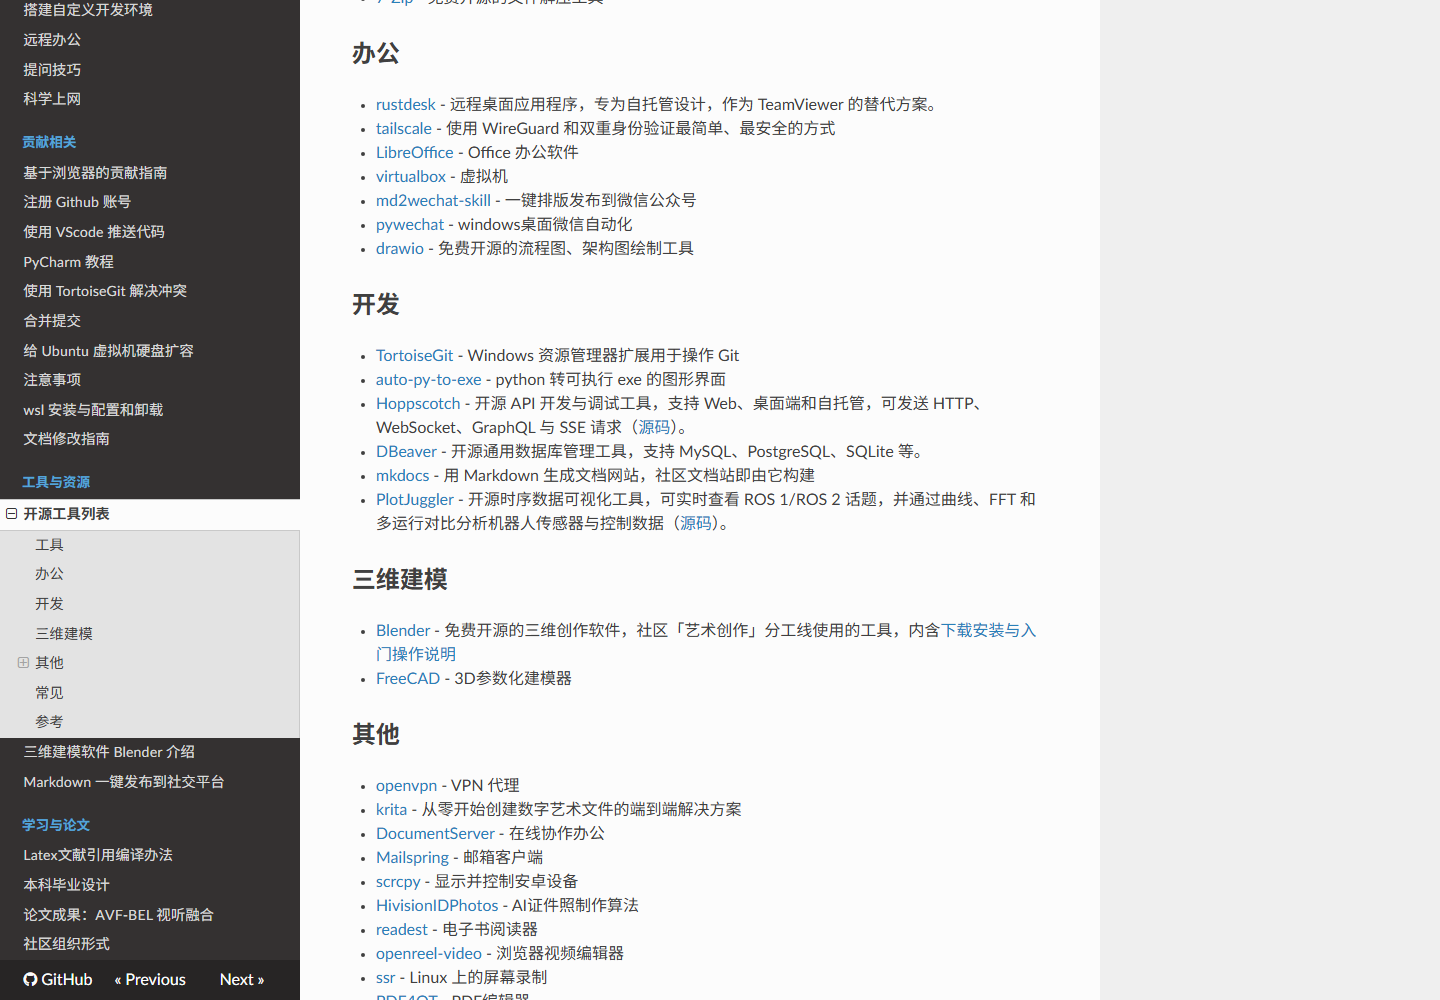
OpenHUTB 的 ROS 学习与仿真流程经常需要同时对比传感器、状态估计和控制器输出。现有工具列表缺少面向时序数据的交互式可视化工具,因此补充 PlotJuggler,便于实时查看 ROS 1/ROS 2 话题、回放数据并定位控制与感知问题。
修改内容
docs/tools.md的“开发”节增加 PlotJuggler 条目。复现与验证
mkdocs build成功,页面数为 26。mkdocs serve --livereload预览/.github/tools/,PlotJuggler 条目显示正常。运行效果
提交前检查
docs/tools.md,无关文件。大模型使用声明
本次文档整理由 AI 辅助完成;已核对项目官网、源码、许可证、仓库重复情况和页面渲染效果,并对提交内容负全部责任。