diff --git a/README.md b/README.md
index e24e477..54d6008 100644
--- a/README.md
+++ b/README.md
@@ -1,10 +1,12 @@
-  +

 +
 +


@@ -13,8 +15,14 @@ and dexterous hands.
It synthesizes grasps, plans trajectories, trains policies, and deploys them
in simulation or on real robots; it is built on top of [RoboKit](https://github.com/openrobokit/robokit).
+
+ 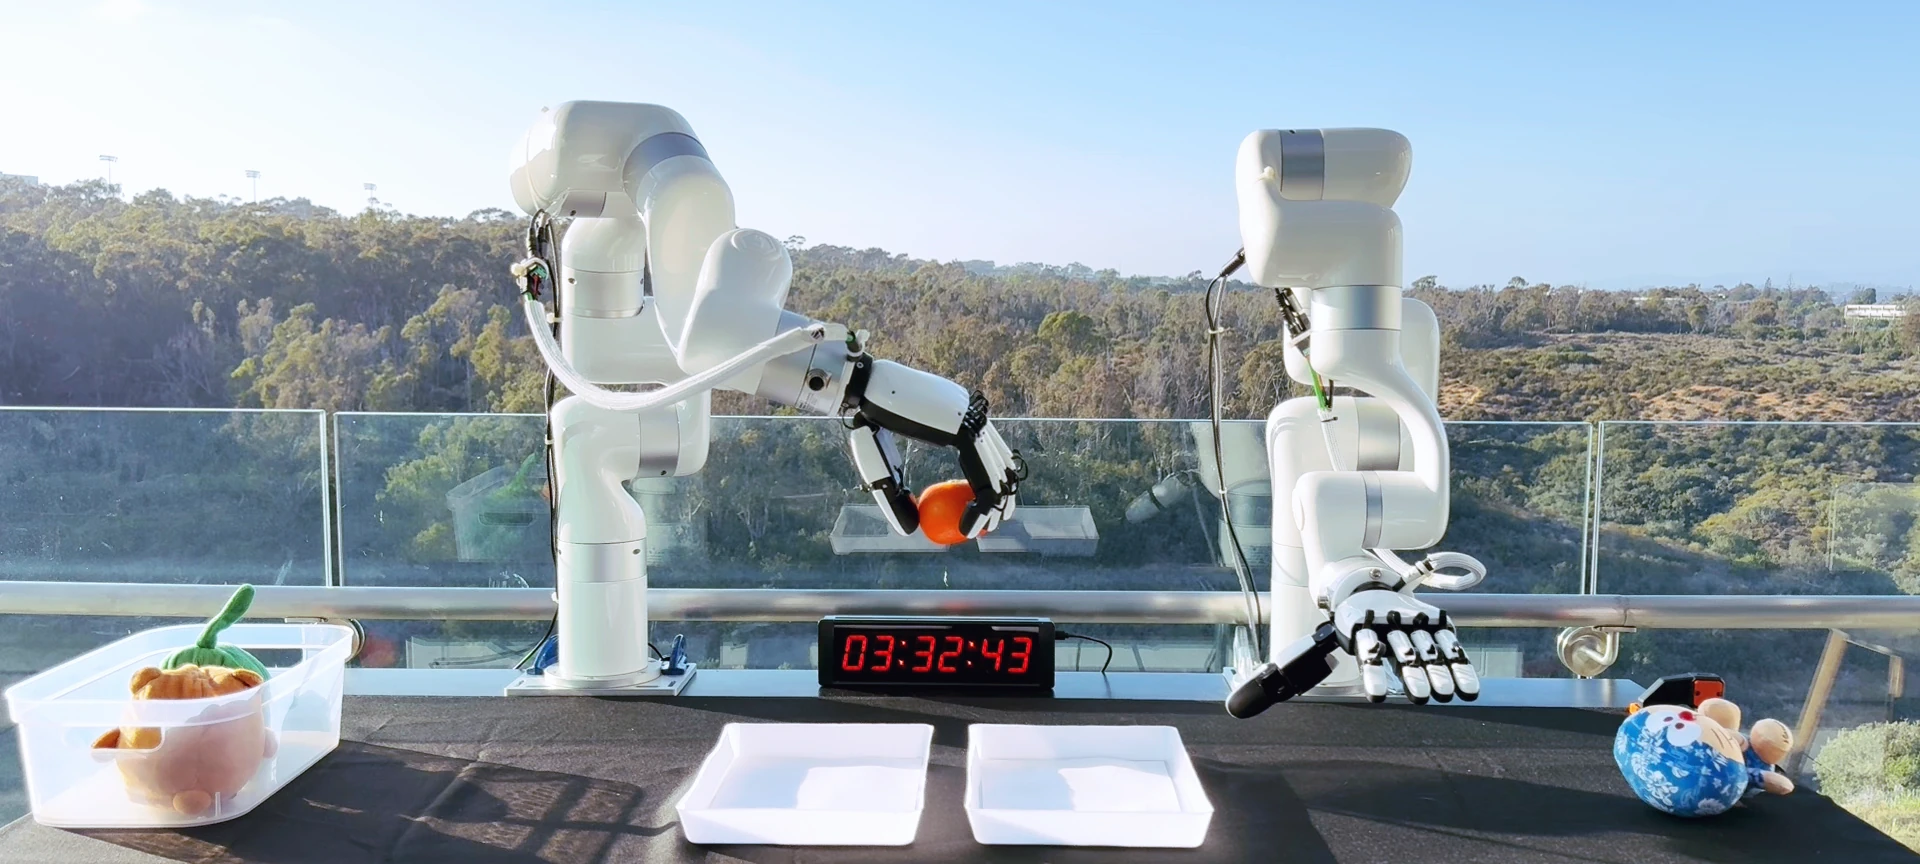
+ Real-world grasping with dexterous robot hands in San Diego.
+
+
## Quick links
+- [Homepage](https://openrobokit.com/graspkit/)
- [Docs](https://github.com/openrobokit/graspkit/blob/main/docs/guide/overview.md)
- [Quickstart](https://github.com/openrobokit/graspkit/blob/main/docs/guide/quickstart.md)
- [Installation](https://github.com/openrobokit/graspkit/blob/main/docs/guide/installation.md)
@@ -35,21 +43,21 @@ See [Installation](https://github.com/openrobokit/graspkit/blob/main/docs/guide/
- 
+ 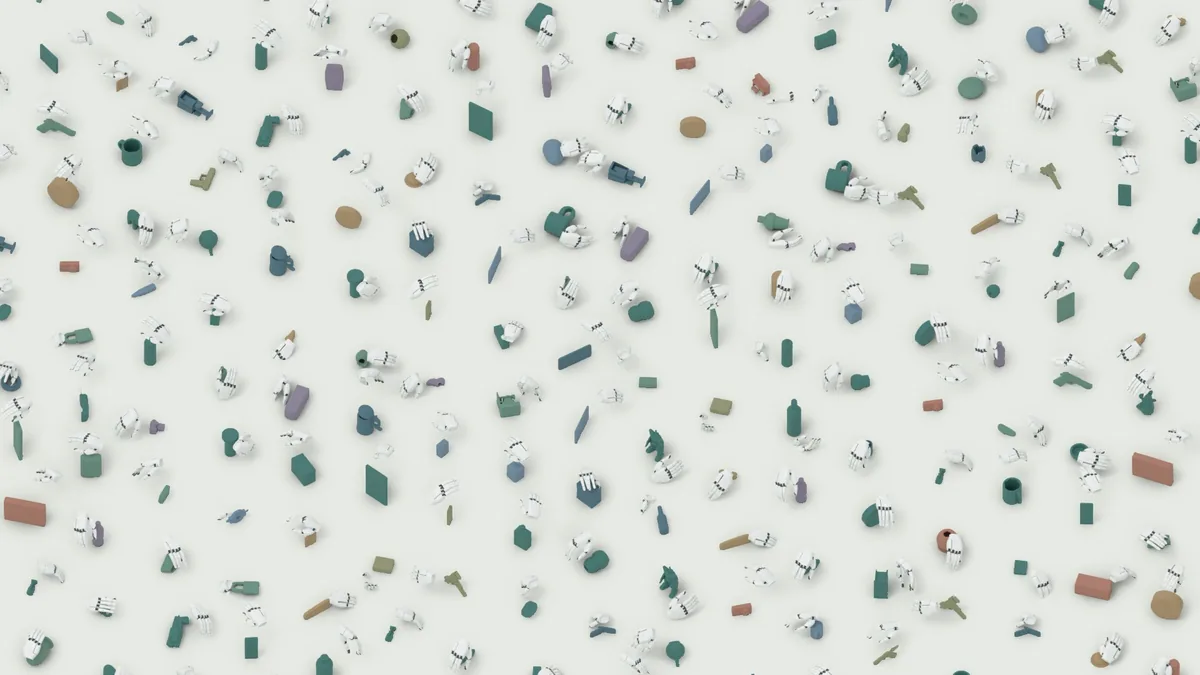
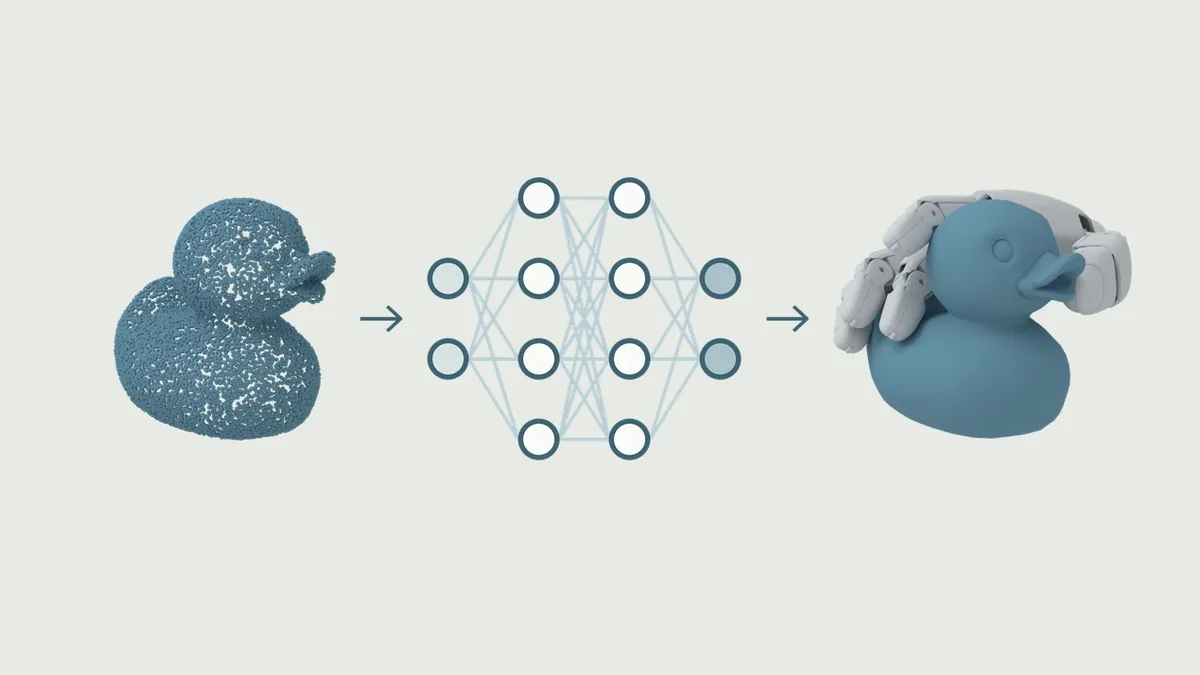
Fast grasp optimization
|
- 
+ 
Policy learning
|
- 
+ 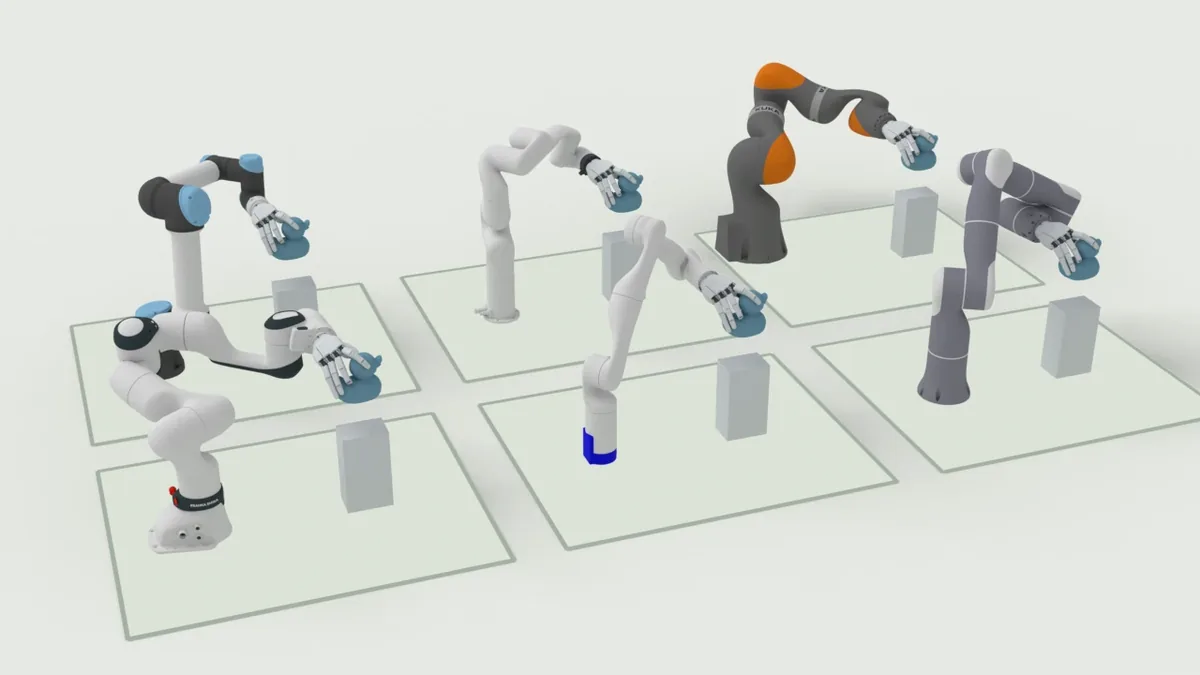
All arms, all hands
|
- 
+ 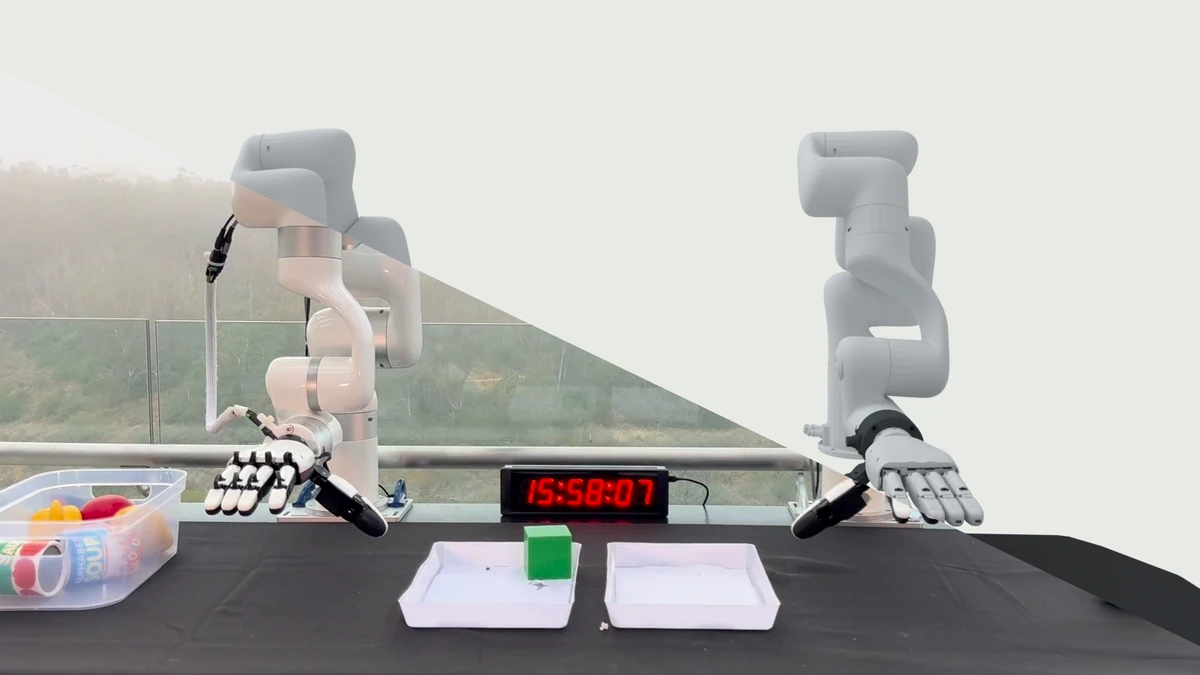
Real-world robustness
|
diff --git a/docs/assets/features/embodiments.webp b/docs/assets/features/embodiments.webp
deleted file mode 100644
index fcaad67..0000000
Binary files a/docs/assets/features/embodiments.webp and /dev/null differ
diff --git a/docs/assets/features/grasp-optimization.webp b/docs/assets/features/grasp-optimization.webp
deleted file mode 100644
index 30185a7..0000000
Binary files a/docs/assets/features/grasp-optimization.webp and /dev/null differ
diff --git a/docs/assets/features/policy-learning.webp b/docs/assets/features/policy-learning.webp
deleted file mode 100644
index 4ea3e4e..0000000
Binary files a/docs/assets/features/policy-learning.webp and /dev/null differ
diff --git a/docs/assets/features/sim-to-real.webp b/docs/assets/features/sim-to-real.webp
deleted file mode 100644
index 84fcdf3..0000000
Binary files a/docs/assets/features/sim-to-real.webp and /dev/null differ
diff --git a/docs/assets/gallery/grasp_optim.webp b/docs/assets/gallery/grasp_optim.webp
deleted file mode 100644
index fa58000..0000000
Binary files a/docs/assets/gallery/grasp_optim.webp and /dev/null differ
diff --git a/docs/assets/graspkit-banner.webp b/docs/assets/graspkit-banner.webp
deleted file mode 100644
index 62d9866..0000000
Binary files a/docs/assets/graspkit-banner.webp and /dev/null differ
diff --git a/docs/assets/guide/deploy_capture.webp b/docs/assets/guide/deploy_capture.webp
deleted file mode 100644
index e475af1..0000000
Binary files a/docs/assets/guide/deploy_capture.webp and /dev/null differ
diff --git a/docs/assets/guide/deploy_pause.webp b/docs/assets/guide/deploy_pause.webp
deleted file mode 100644
index 35b4415..0000000
Binary files a/docs/assets/guide/deploy_pause.webp and /dev/null differ
diff --git a/docs/assets/guide/deploy_plan.webp b/docs/assets/guide/deploy_plan.webp
deleted file mode 100644
index 4f857f8..0000000
Binary files a/docs/assets/guide/deploy_plan.webp and /dev/null differ
diff --git a/docs/assets/guide/deploy_release.webp b/docs/assets/guide/deploy_release.webp
deleted file mode 100644
index 8d67ed1..0000000
Binary files a/docs/assets/guide/deploy_release.webp and /dev/null differ
diff --git a/docs/assets/guide/deploy_segment.webp b/docs/assets/guide/deploy_segment.webp
deleted file mode 100644
index a5fbba0..0000000
Binary files a/docs/assets/guide/deploy_segment.webp and /dev/null differ
diff --git a/docs/assets/guide/grasp_filters.png b/docs/assets/guide/grasp_filters.png
deleted file mode 100644
index 05318ea..0000000
Binary files a/docs/assets/guide/grasp_filters.png and /dev/null differ
diff --git a/docs/assets/guide/sharpa_init.webp b/docs/assets/guide/sharpa_init.webp
deleted file mode 100644
index 6c83772..0000000
Binary files a/docs/assets/guide/sharpa_init.webp and /dev/null differ
diff --git a/docs/assets/guide/sharpa_optim.webp b/docs/assets/guide/sharpa_optim.webp
deleted file mode 100644
index 347c657..0000000
Binary files a/docs/assets/guide/sharpa_optim.webp and /dev/null differ
diff --git a/docs/assets/guide/xarm7_sharpa_optim.webp b/docs/assets/guide/xarm7_sharpa_optim.webp
deleted file mode 100644
index 8fd1a51..0000000
Binary files a/docs/assets/guide/xarm7_sharpa_optim.webp and /dev/null differ
diff --git a/docs/guide/deployment.md b/docs/guide/deployment.md
index 1bec147..218dc99 100644
--- a/docs/guide/deployment.md
+++ b/docs/guide/deployment.md
@@ -29,32 +29,32 @@ Click **Capture** to start over whenever it is enabled.
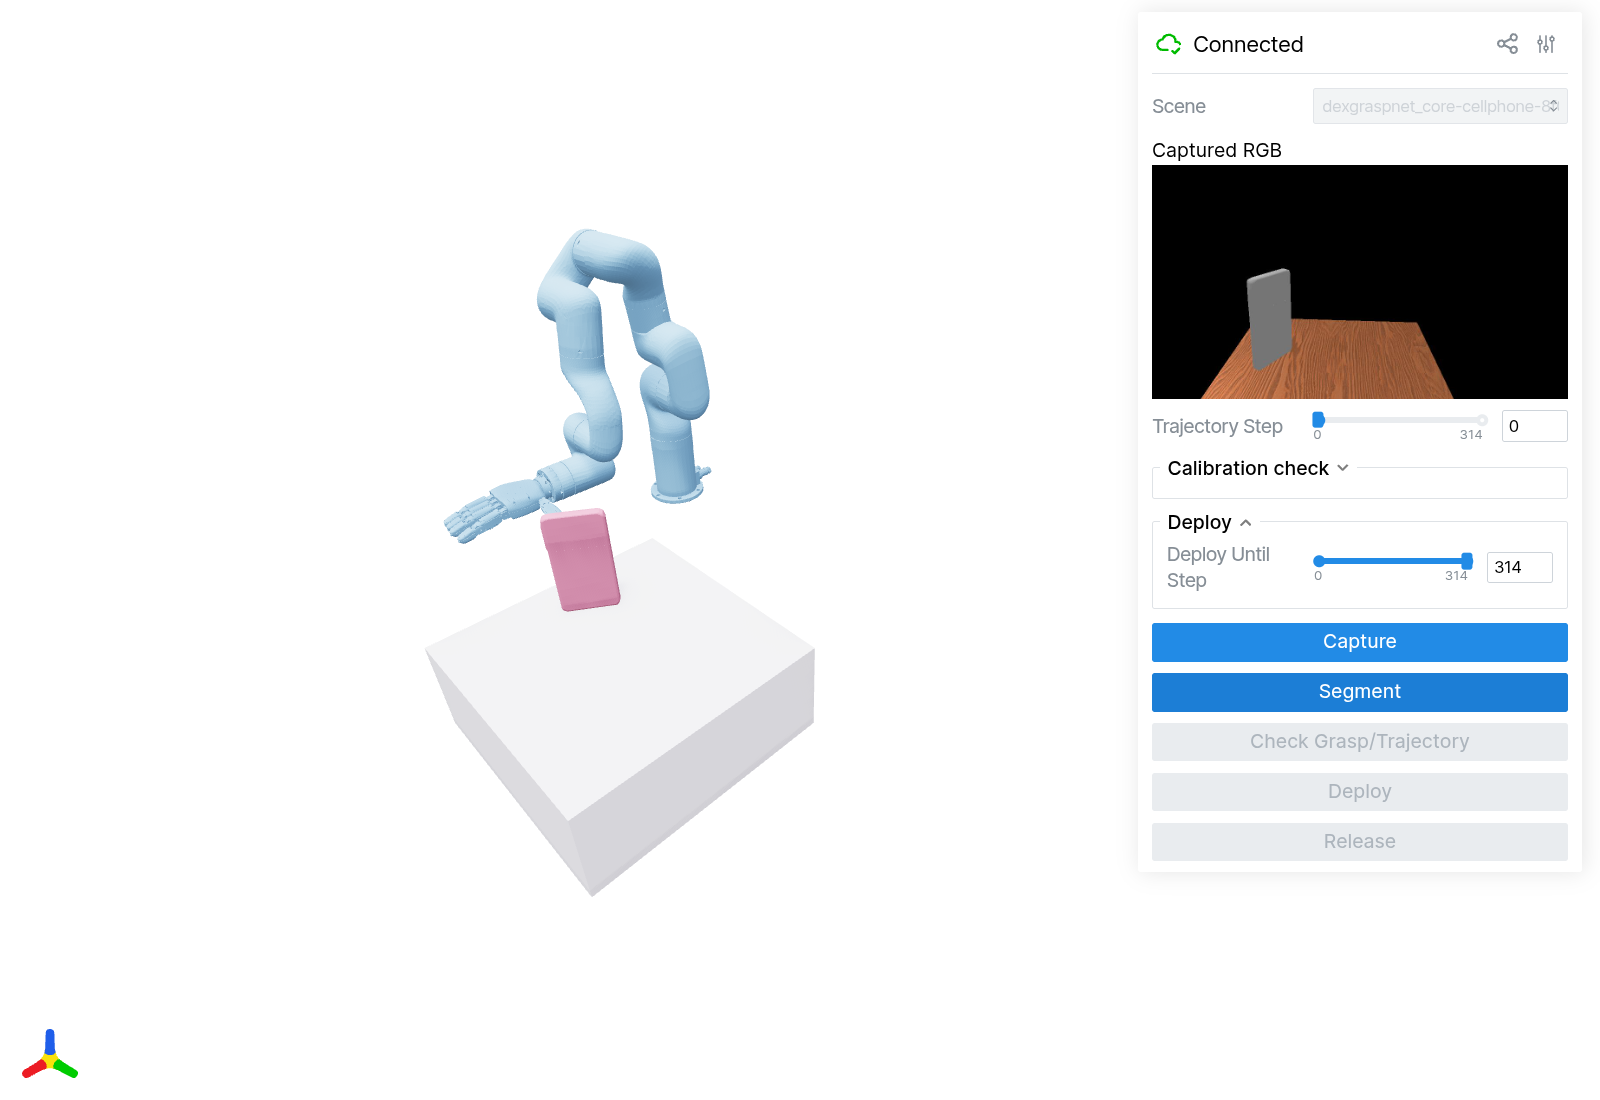
Pick a **Scene**. Click **Capture**. See the camera image on the right.
-
+
### 2. Segment
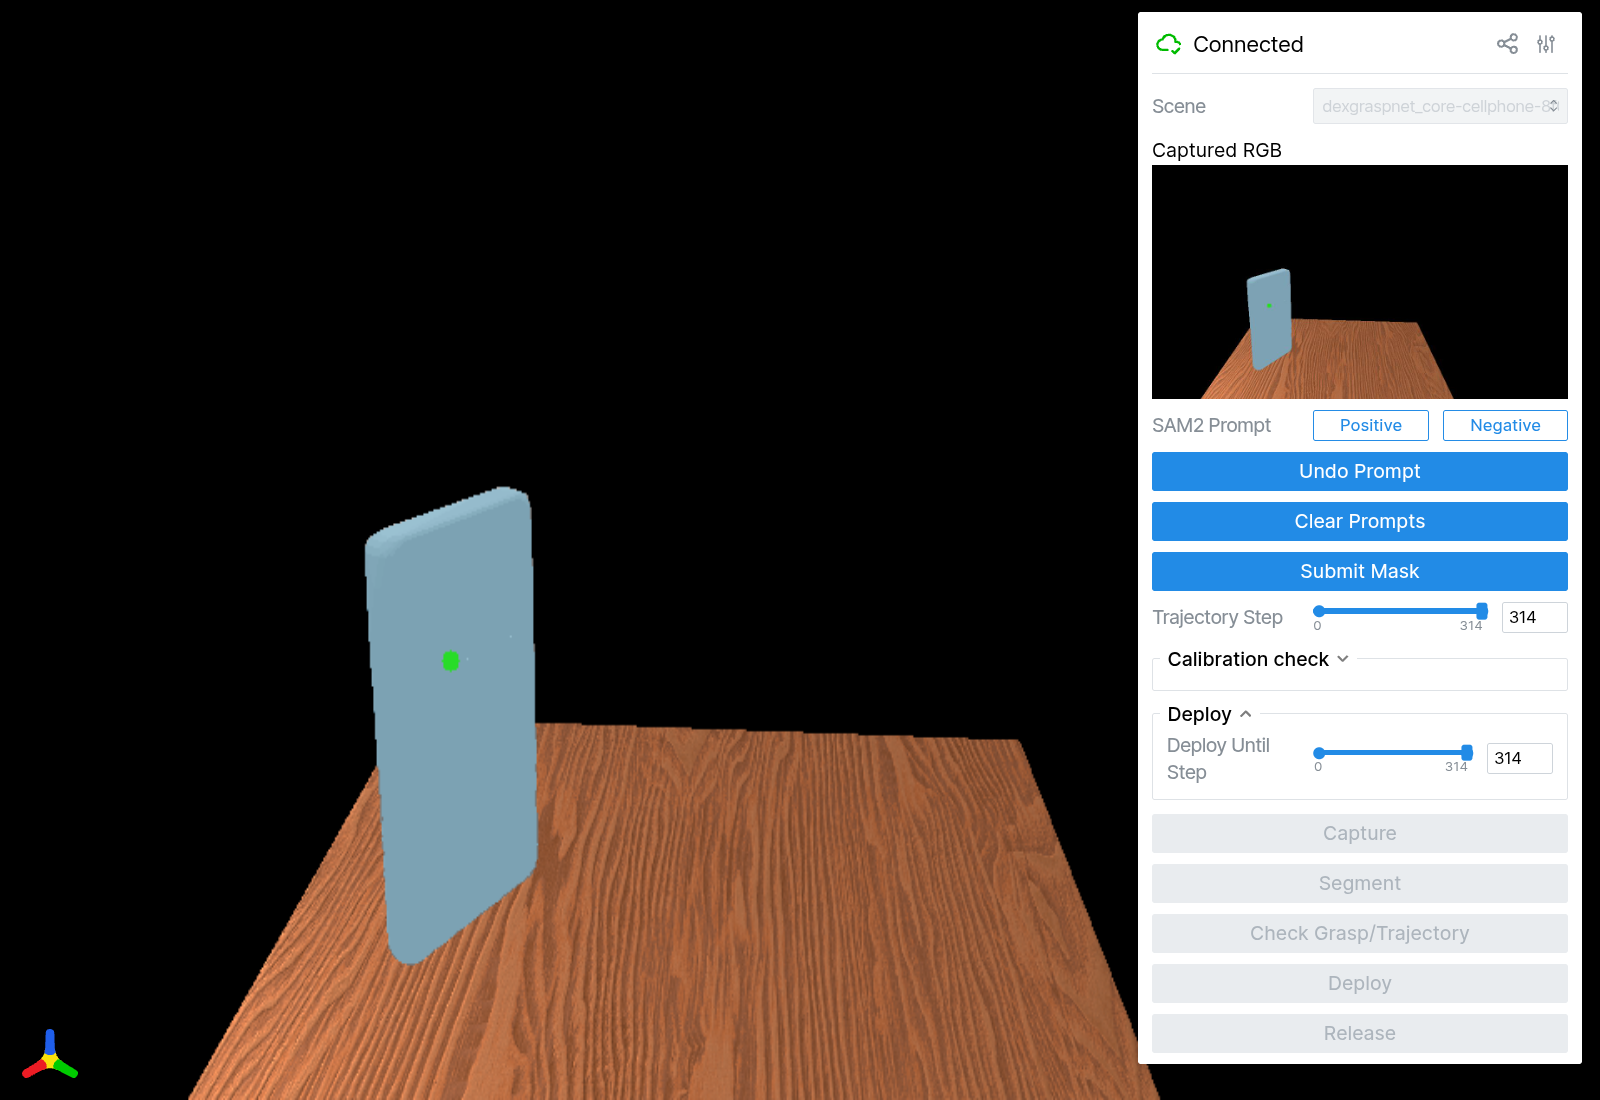
Click **Segment**. Click the object in the large image. Blue = selected. Click **Submit Mask**.
-
+
### 3. Check Grasp/Trajectory
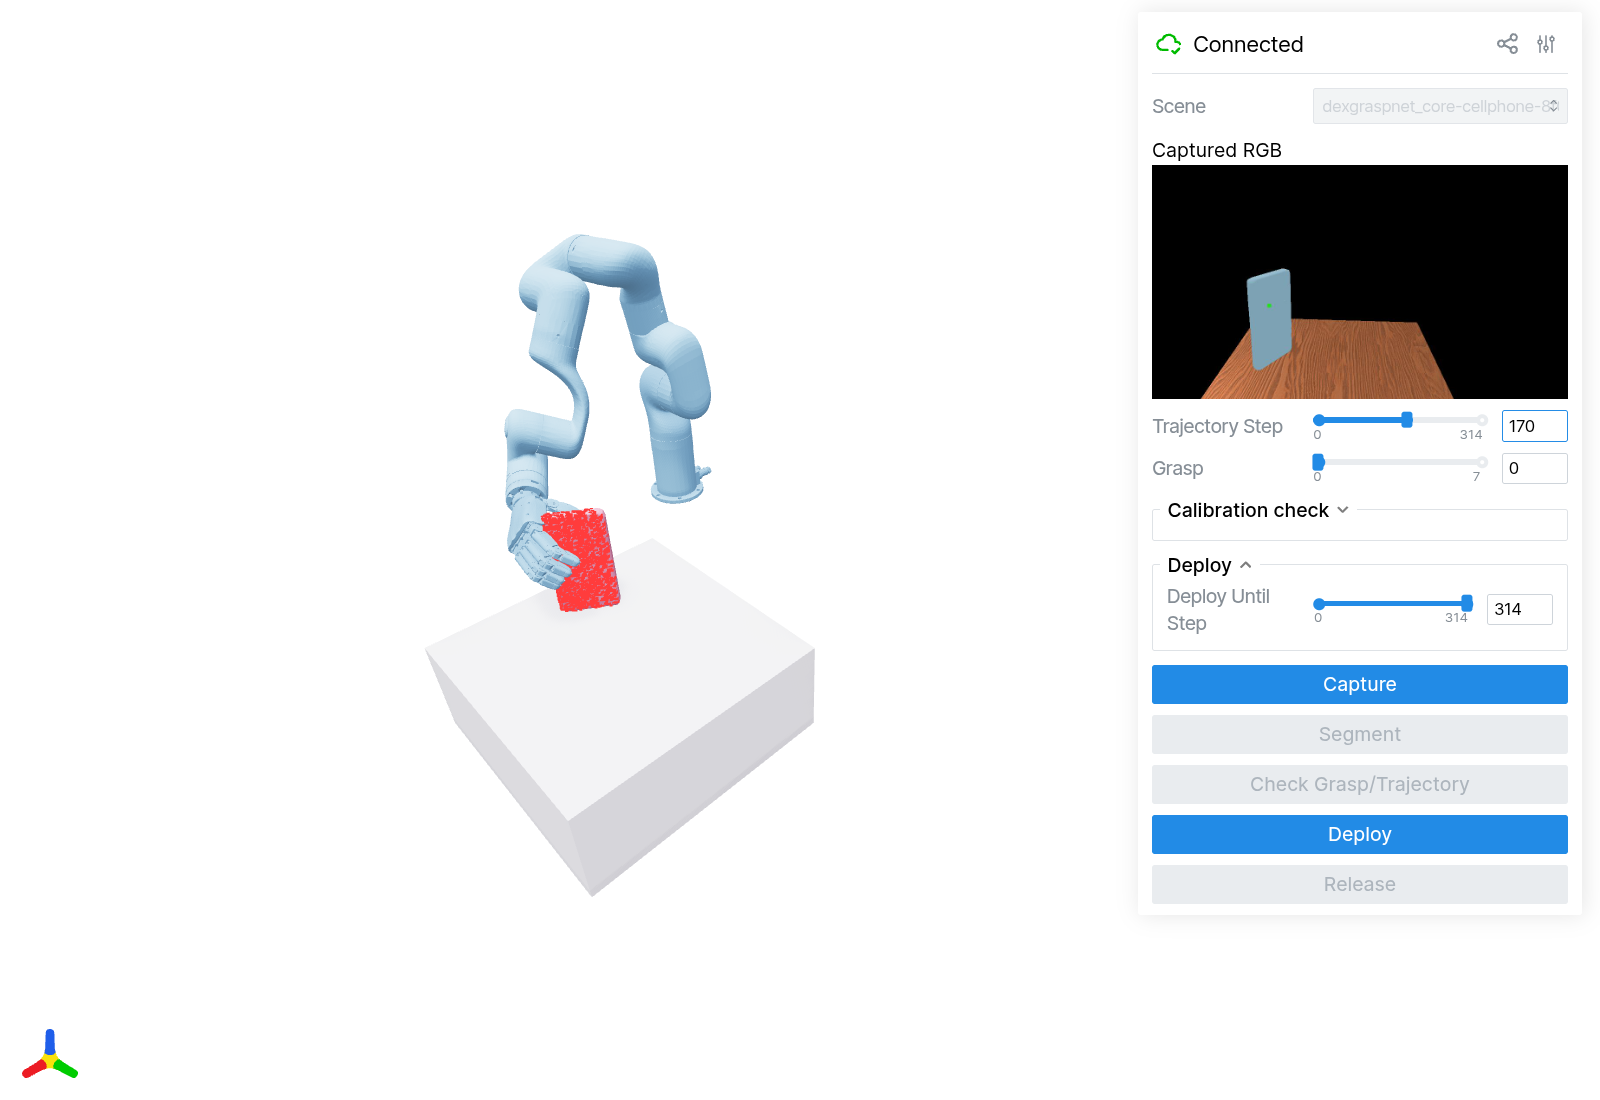
Click **Check Grasp/Trajectory**. **Grasp** picks a candidate. **Trajectory Step** previews its motion.
-
+
### 4. Deploy
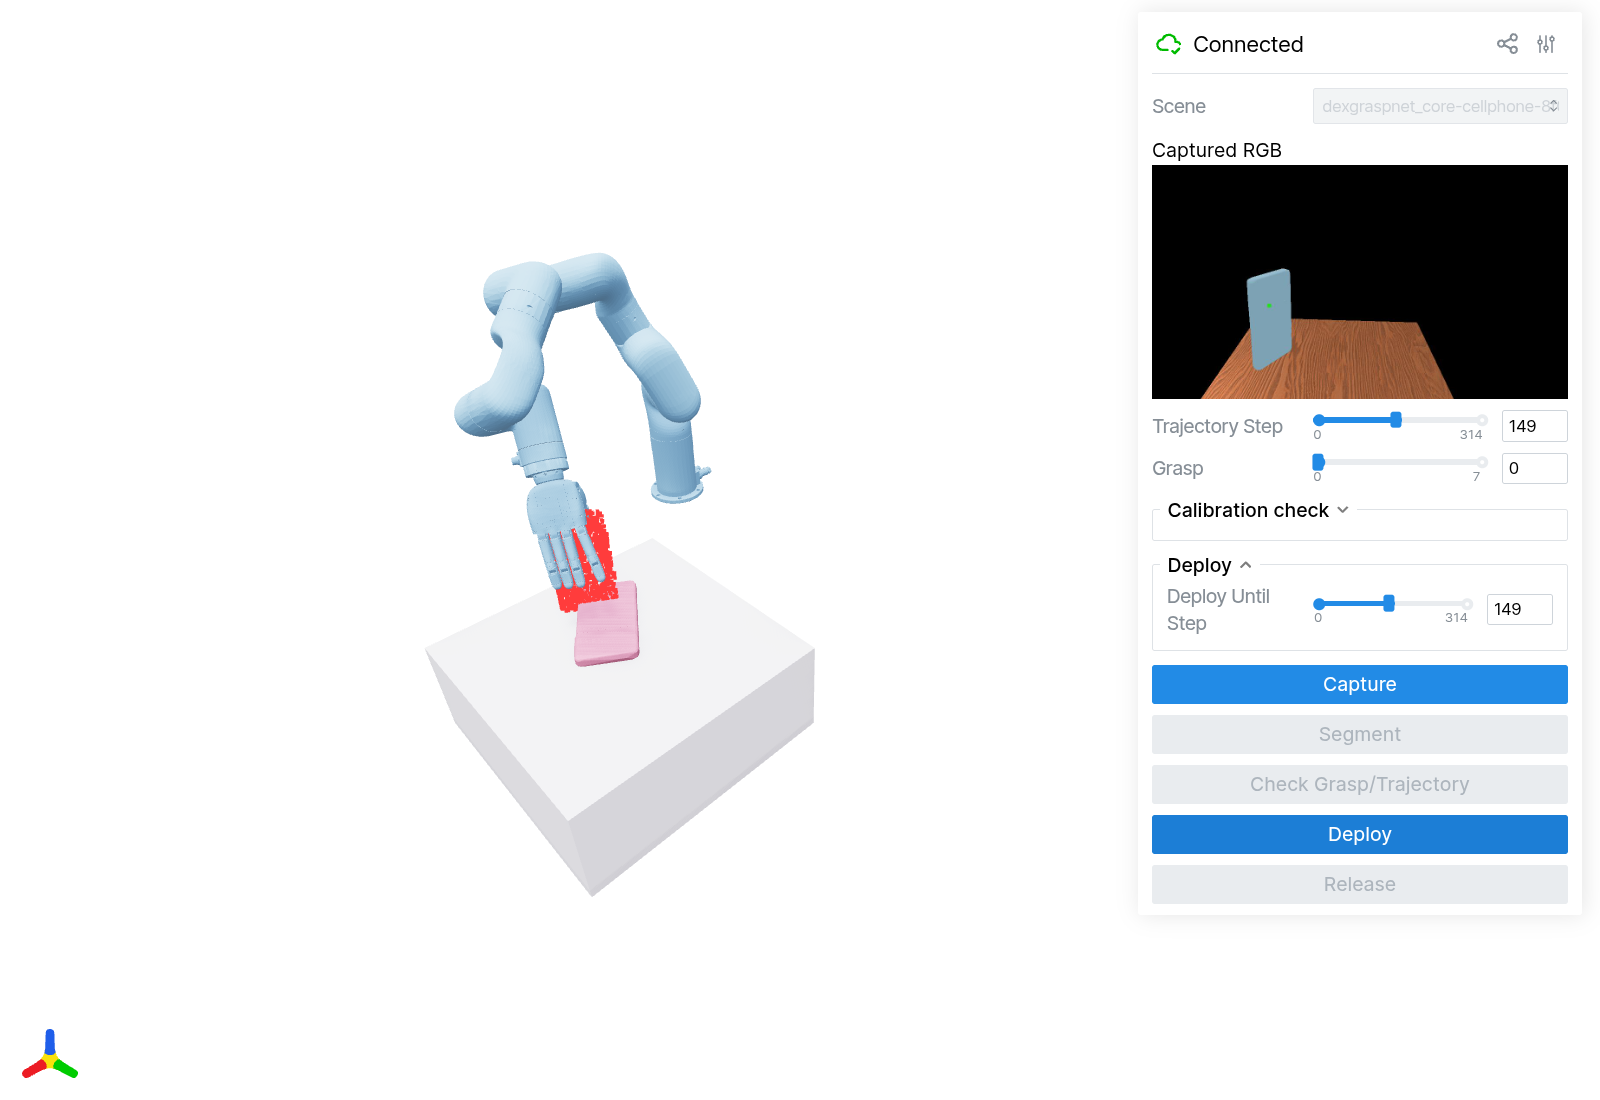
Click **Deploy** to move. **Deploy Until Step** sets where to stop.
Raise it; click **Deploy** to continue.
-
+
### 5. Release
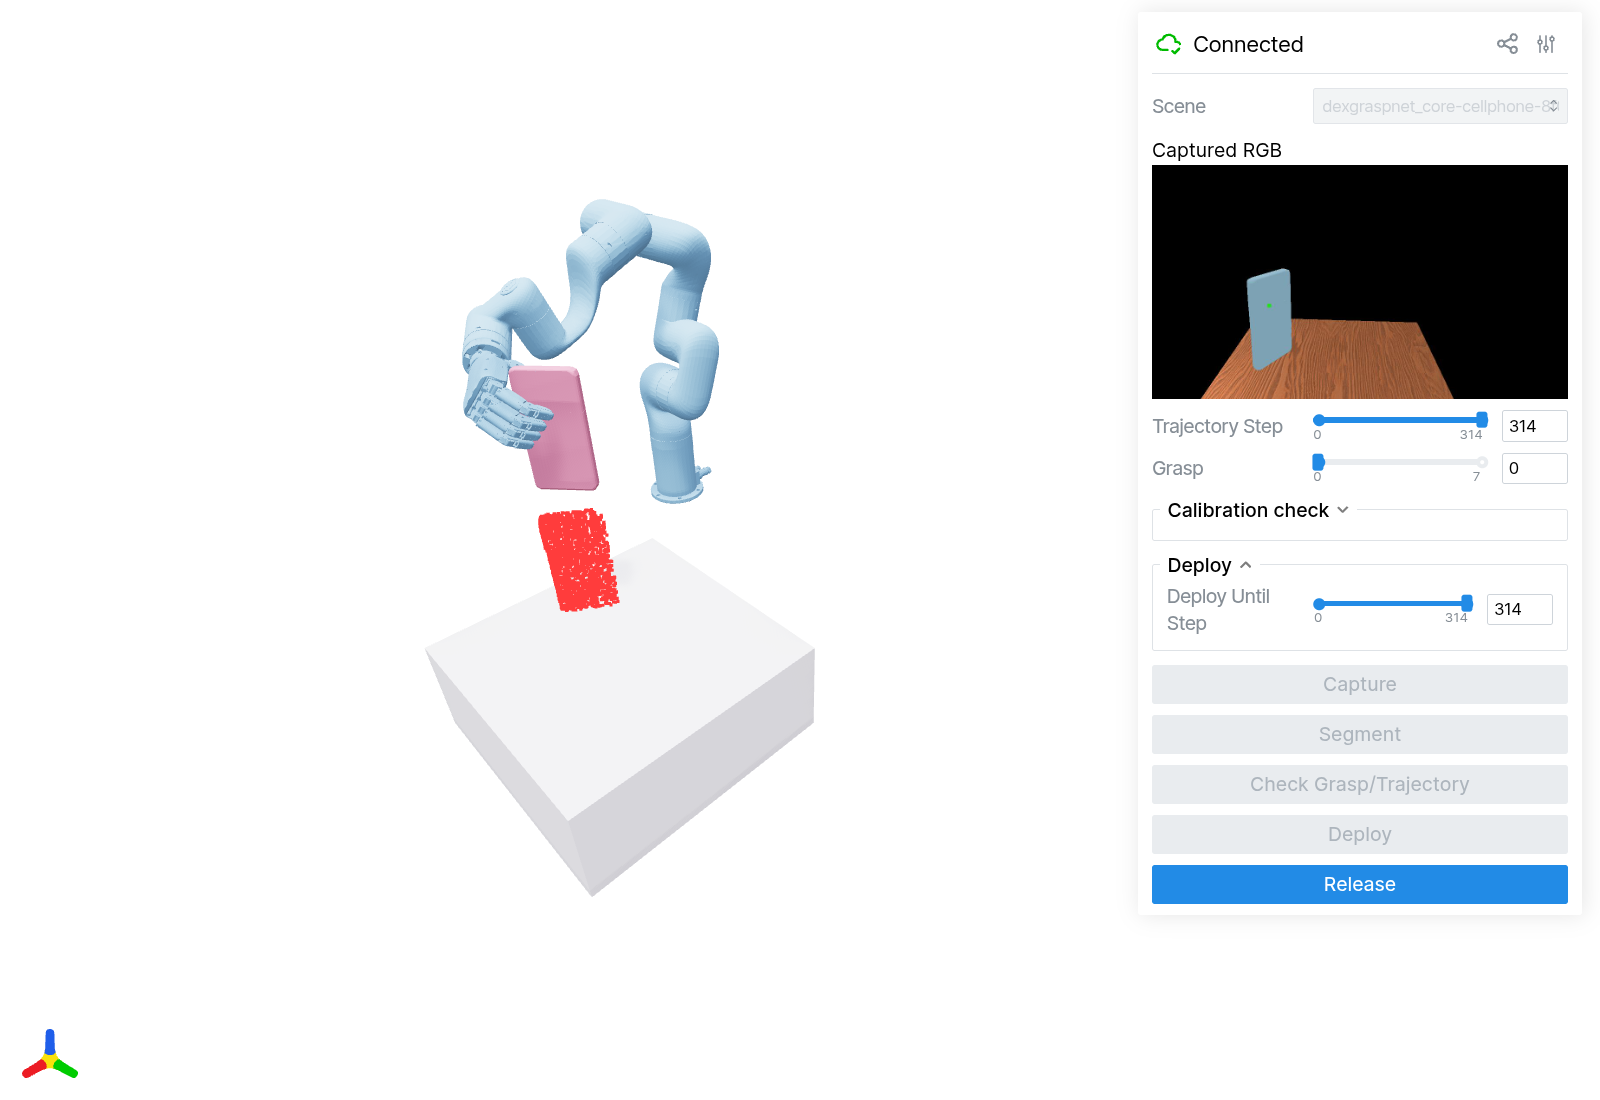
Click **Release**. Hand opens. Arm goes home. `--loop` lets you repeat.
-
+
### Controls and options
diff --git a/docs/guide/grasp_optim.md b/docs/guide/grasp_optim.md
index 1d817e7..67ac496 100644
--- a/docs/guide/grasp_optim.md
+++ b/docs/guide/grasp_optim.md
@@ -1,7 +1,7 @@
# Grasp Optimization (`grasp_optim`)
-|  |  |
+|  |  |
| ----------------------------------------------------------------------------------------- | ----------------------------------------------------------------------------------------------------- |
| A floating hand optimizing a grasp. | An arm and hand optimized together on a fixed base. |
@@ -67,7 +67,7 @@ The sections below build the same stage step by step in Python.
### Sampling initial poses
-
+
Init samples drawn with the palm-down cone below: red is the hand axis (`palm_forward`), gray is the target
(world -z). Both start at the wrist; the label is their angle, always within the 60 deg cone.
@@ -118,7 +118,7 @@ grasp_qpos = optimizer.optimize([scene], num_samples_per_scene=8) # (1, 8, 18)
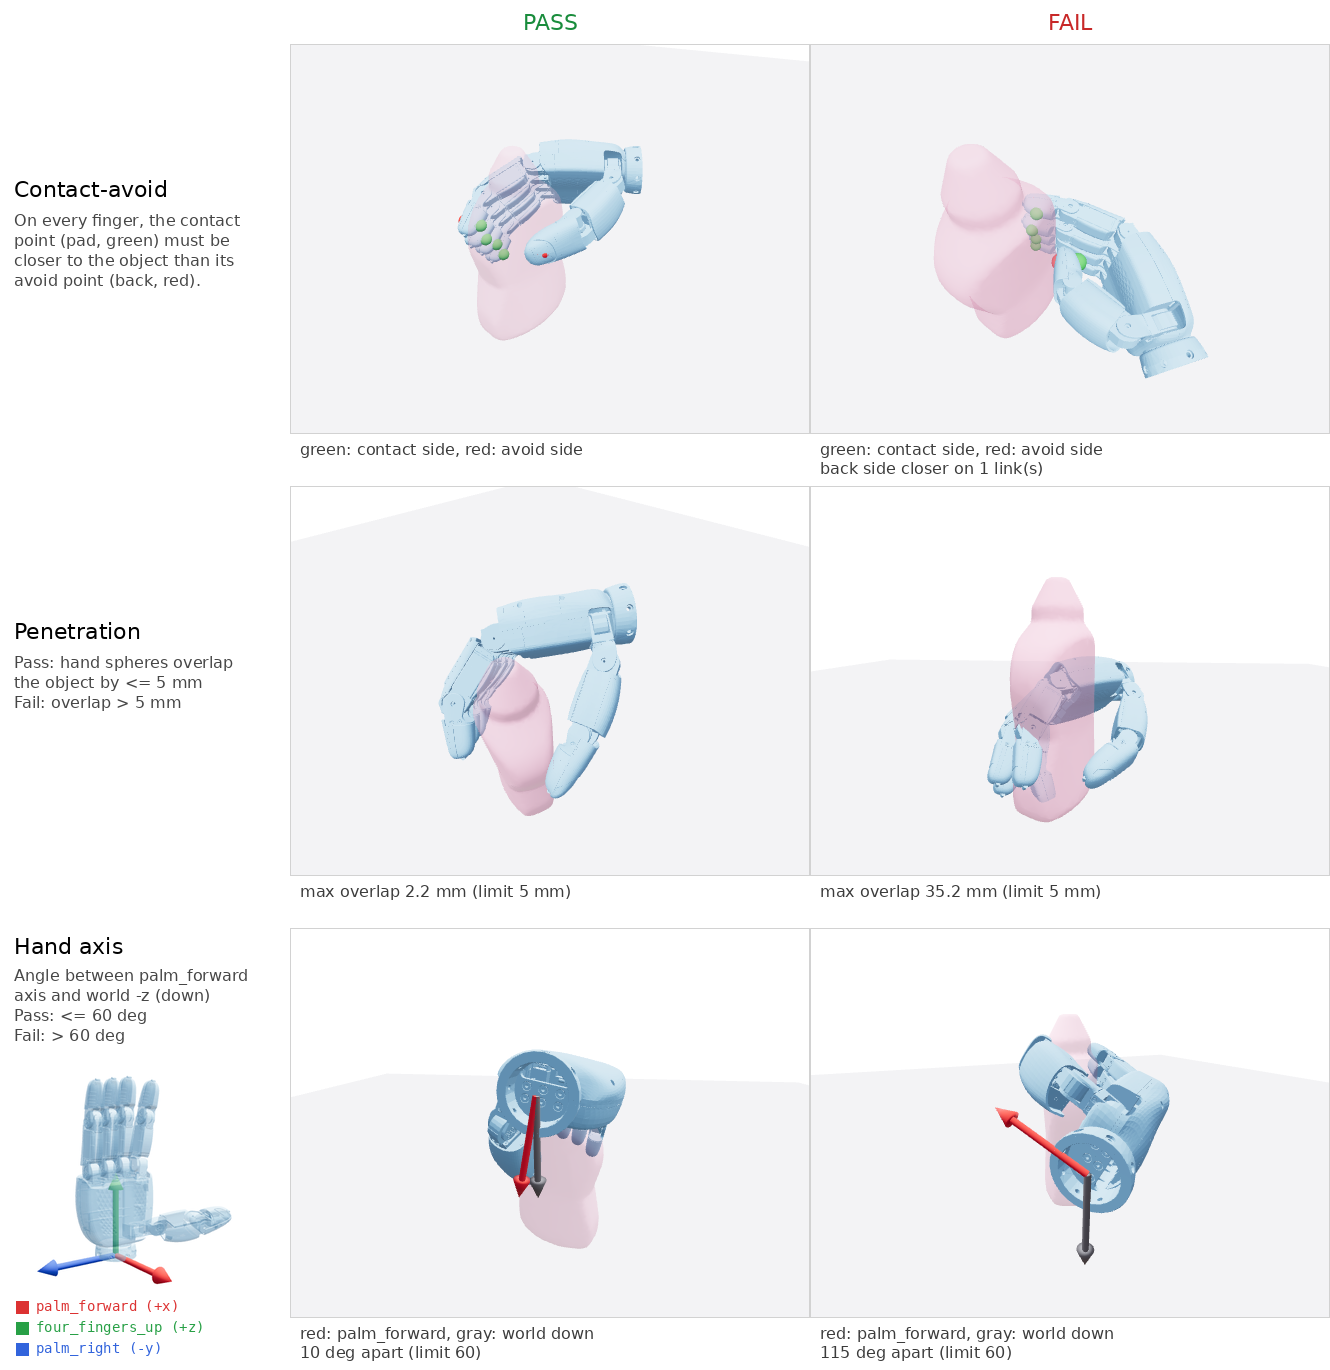
Grasp filters live in `GraspTrajBuilderConfig` and run first inside `GraspTrajBuilder.build()`. They
only mark grasps, they don't drop them. Call `filter_grasps` to run them alone, without motion planning:
-
+
```python
from graspkit.configs.experiment_config import GraspTrajBuilderConfig
diff --git a/docs/guide/overview.md b/docs/guide/overview.md
index a250c88..0b699ac 100644
--- a/docs/guide/overview.md
+++ b/docs/guide/overview.md
@@ -1,10 +1,14 @@
-
+
GraspKit is an end-to-end toolkit for manipulation across various robot embodiments, including grippers
and dexterous hands.
It synthesizes grasps, plans trajectories, trains policies, and deploys them
in simulation or on real robots; it is built on top of [RoboKit](https://github.com/openrobokit/robokit).
+[](https://openrobokit.com/graspkit/)
+
+*Real-world grasping with dexterous robot hands in San Diego.*
+
## Key features
- **Fast grasp optimization.** GPU optimizers refine thousands of grasp seeds per batch against
@@ -18,10 +22,10 @@ in simulation or on real robots; it is built on top of [RoboKit](https://github.
- **Real-world validation.** Run trained policies on xArm and Vega robots with calibrated cameras
and collision-checked motions. See [Real deployment](real_deployment.md).
-| [](grasp_optim.md) | [](training.md) |
+| [](grasp_optim.md) | [](training.md) |
| --- | --- |
| **[Fast grasp optimization](grasp_optim.md)** | **[Performant policy training](training.md)** |
-| [](../reference/robot_hands.md) | [](real_deployment.md) |
+| [](../reference/robot_hands.md) | [](real_deployment.md) |
| **[All arms, all hands](../reference/robot_hands.md)** | **[Real-world robustness](real_deployment.md)** |
## How it works
@@ -42,3 +46,4 @@ For the graph of stages and the artifacts between them, see
- [Quickstart](quickstart.md)
- [Installation](installation.md)
- [GitHub](https://github.com/openrobokit/graspkit)
+- [Website](https://openrobokit.com/graspkit/)
diff --git a/docs/guide/quickstart.md b/docs/guide/quickstart.md
index 365b5ab..3c0153b 100644
--- a/docs/guide/quickstart.md
+++ b/docs/guide/quickstart.md
@@ -11,6 +11,8 @@ uvx --from graspkit python -m graspkit.gallery.grasp_optim
Pick a hand, arm, and object. Press *Optimize* to generate grasps, then browse them with the
*Grasp* slider. The gallery caches results for the next visit.
+
+
## Optimize one grasp
After [installing](installation.md), run the smallest grasp optimization example:
diff --git a/scripts/benchmark/grasp_opt/bench_grasp_optim_results.robokit_opt.md b/scripts/benchmark/grasp_opt/bench_grasp_optim_results.robokit_opt.md
index 414d471..e85be5f 100644
--- a/scripts/benchmark/grasp_opt/bench_grasp_optim_results.robokit_opt.md
+++ b/scripts/benchmark/grasp_opt/bench_grasp_optim_results.robokit_opt.md
@@ -1,4 +1,4 @@
-# Grasp Benchmark Results — mesh_vs_low_sdf (graspkit on robokit contact var and solvers; volcan RTX 3090, idle GPU)
+# Grasp Benchmark Results — mesh_vs_low_sdf (graspkit on robokit contact var and solvers; RTX 3090, idle GPU)
Date: 2026-09-05 01:29
## xhand_right_dev_mesh_vs_low_sdf (floating task, 8 scenes × 64 samples = 512 grasps)
| Metric | mesh_warp_gd | mesh_warp_lm | low_sdf_warp_gd | low_sdf_warp_lm |
diff --git a/scripts/benchmark/grasp_policy/results.csv b/scripts/benchmark/grasp_policy/results.csv
index 1d6fbe0..d919328 100644
--- a/scripts/benchmark/grasp_policy/results.csv
+++ b/scripts/benchmark/grasp_policy/results.csv
@@ -250,8 +250,8 @@ agilex_aloha,arm_aware,,policy_closed_loop,validation,0,learned,100,64,100,64,64
agilex_aloha,arm_aware,,policy_open_loop,validation,0,learned,100,64,100,57,57.0,0,0,43,0,6.243239,data/benchmark/grasp_policy/unified_policy/approach1k-validation/agilex_aloha-pointnet-local-cvae-fk-b32-1k-s0/learned-pose-open.jsonl,validation_1k_approach_robot_mask_local_pointnet_joint_pose_evaluator_joint_range_loss,maniskill,depth,cvae,1000,60000,0,uniform,64,6.237489,bce_initial_feedback,true,initial_midpoint_pregrasp,none,,,,
agilex_aloha,arm_aware,,policy_closed_loop,validation,0,learned,100,64,100,72,72.0,0,0,28,0,5.302290,data/benchmark/grasp_policy/unified_policy/approach5k-validation/agilex_aloha-pointnet-local-cvae-fk-b32-1p5k-s0/learned-pose-closed.jsonl,validation_1500_approach_robot_mask_local_pointnet_joint_pose_evaluator_joint_range_loss,maniskill,depth,cvae,1500,60000,0,uniform,128,5.292472,bce_initial_feedback,true,initial_midpoint_pregrasp,none,,,,
agilex_aloha,arm_aware,,policy_open_loop,validation,0,learned,100,64,100,55,55.0,0,0,45,0,4.183902,data/benchmark/grasp_policy/unified_policy/approach5k-validation/agilex_aloha-pointnet-local-cvae-fk-b32-1p5k-s0/learned-pose-open.jsonl,validation_1500_approach_robot_mask_local_pointnet_joint_pose_evaluator_joint_range_loss,maniskill,depth,cvae,1500,60000,0,uniform,64,4.175911,bce_initial_feedback,true,initial_midpoint_pregrasp,none,,,,
-panda_allegro,arm_aware,,policy_closed_loop,validation,0,learned,100,64,100,2,2.0,0,0,98,0,10.669350,data/benchmark/grasp_policy/unified_policy/approach1k-validation/panda_allegro-rgb-cvae-fk-joint-range-b256-cowles-s0/learned-pose-closed.jsonl,validation_1k_approach_robot_mask_joint_pose_evaluator_joint_range_loss,maniskill,rgb,cvae,1000,30000,0,uniform,128,10.666593,bce_initial_feedback,true,initial_midpoint_pregrasp,none,,,,
-panda_allegro,arm_aware,,policy_open_loop,validation,0,learned,100,64,100,0,0.0,0,0,100,0,8.638556,data/benchmark/grasp_policy/unified_policy/approach1k-validation/panda_allegro-rgb-cvae-fk-joint-range-b256-cowles-s0/learned-pose-open.jsonl,validation_1k_approach_robot_mask_joint_pose_evaluator_joint_range_loss,maniskill,rgb,cvae,1000,30000,0,uniform,64,8.620034,bce_initial_feedback,true,initial_midpoint_pregrasp,none,,,,
+panda_allegro,arm_aware,,policy_closed_loop,validation,0,learned,100,64,100,2,2.0,0,0,98,0,10.669350,data/benchmark/grasp_policy/unified_policy/approach1k-validation/panda_allegro-rgb-cvae-fk-joint-range-b256-s0/learned-pose-closed.jsonl,validation_1k_approach_robot_mask_joint_pose_evaluator_joint_range_loss,maniskill,rgb,cvae,1000,30000,0,uniform,128,10.666593,bce_initial_feedback,true,initial_midpoint_pregrasp,none,,,,
+panda_allegro,arm_aware,,policy_open_loop,validation,0,learned,100,64,100,0,0.0,0,0,100,0,8.638556,data/benchmark/grasp_policy/unified_policy/approach1k-validation/panda_allegro-rgb-cvae-fk-joint-range-b256-s0/learned-pose-open.jsonl,validation_1k_approach_robot_mask_joint_pose_evaluator_joint_range_loss,maniskill,rgb,cvae,1000,30000,0,uniform,64,8.620034,bce_initial_feedback,true,initial_midpoint_pregrasp,none,,,,
xarm7_sharpa,arm_aware,,policy_closed_loop,validation,0,learned,100,64,100,73,73.0,0,0,27,0,22.809578,data/benchmark/grasp_policy/unified_policy/approach1k-validation/xarm7_sharpa-pointnet-cvae-fk-b256-s0/learned-pose-closed.jsonl,validation_1k_approach_robot_mask_joint_pose_evaluator_joint_range_loss_regenerated_bank,maniskill,depth,cvae,999,30000,0,uniform,128,22.785804,bce_initial_feedback,true,initial_midpoint_pregrasp,none,,,,
yam,arm_aware,independent_jaws,policy_closed_loop,validation,0,learned,100,64,100,8,8.0,0,0,92,0,18.617147,data/benchmark/grasp_policy/unified_policy/approach5k-validation/yam-pointnet-cvae-fk-geometry-b256-5k-s1/learned-pose-closed.jsonl,validation_5k_approach_robot_mask_joint_pose_evaluator_geometry_finetune2k_guidance8,maniskill,depth,cvae,4072,2000,1,uniform,128,18.603747,bce_initial_feedback,true,initial_midpoint_pregrasp,none,,,,
arx_x5,arm_aware,,policy_closed_loop,validation,0,learned,100,64,100,83,83.0,0,0,17,0,6.009547,data/benchmark/grasp_policy/unified_policy/approach5k-validation/arx_x5-pointnet-cvae-fk-joint-range-b256-3500-s0/learned-pose-closed.jsonl,validation_3500_approach_robot_mask_joint_pose_evaluator_joint_range_loss,maniskill,depth,cvae,3500,30000,0,uniform,128,6.002164,bce_initial_feedback,true,initial_midpoint_pregrasp,none,,,,
@@ -279,16 +279,16 @@ arx_x5,arm_aware,,policy_open_loop,validation,0,learned,100,64,100,76,76.0,0,0,2
arx_x5,arm_aware,,policy_closed_loop,validation,0,learned,100,64,100,82,82.0,0,0,18,0,7.783300,data/benchmark/grasp_policy/unified_policy/approach5k-validation/arx_x5-pointnet-cvae-fk-joint-range-b256-3500-s0/learned-pose-closed-temperature1p3-guidance8.jsonl,validation_3500_approach_robot_mask_joint_pose_evaluator_joint_range_loss_guidance8_temperature1p3,maniskill,depth,cvae,3500,30000,0,uniform,128,7.765536,bce_initial_feedback,true,initial_midpoint_pregrasp,none,,,,
arx_x5,arm_aware,,policy_open_loop,validation,0,learned,100,64,100,84,84.0,0,0,16,0,6.330594,data/benchmark/grasp_policy/unified_policy/approach5k-validation/arx_x5-pointnet-cvae-fk-joint-range-b256-3500-s0/learned-pose-open-temperature0p5-guidance8.jsonl,validation_3500_approach_robot_mask_joint_pose_evaluator_joint_range_loss_guidance8_temperature0p5,maniskill,depth,cvae,3500,30000,0,uniform,64,6.34098,bce_initial_feedback,true,initial_midpoint_pregrasp,none,,,,
arx_x5,arm_aware,,policy_closed_loop,validation,0,learned,100,64,100,90,90.0,0,0,10,0,6.923023,data/benchmark/grasp_policy/unified_policy/approach5k-validation/arx_x5-pointnet-cvae-fk-joint-range-b256-3500-s0/learned-pose-closed-temperature0p5-guidance8.jsonl,validation_3500_approach_robot_mask_joint_pose_evaluator_joint_range_loss_guidance8_temperature0p5,maniskill,depth,cvae,3500,30000,0,uniform,128,6.914769,bce_initial_feedback,true,initial_midpoint_pregrasp,none,,,,
-yam,arm_aware,independent_jaws,policy_open_loop,validation,0,learned,100,64,100,4,4.0,0,0,96,0,9.266552,data/benchmark/grasp_policy/unified_policy/approach5k-validation/yam-flow-scene-rank-critic-cowles-s1/learned-pose-open-bce.jsonl,validation_5k_yam_local_flow_objectheld_bce,maniskill,depth,flow_transformer,4072,60000,1,0.2899530827999115,64,9.245198,bce_object_disjoint,false,approach_robot_mask,training_statistics,,,,
-yam,arm_aware,independent_jaws,policy_open_loop,validation,0,learned,100,64,100,11,11.0,0,0,89,0,9.221715,data/benchmark/grasp_policy/unified_policy/approach5k-validation/yam-flow-scene-rank-critic-cowles-s1/learned-pose-open-rank.jsonl,validation_5k_yam_local_flow_objectheld_rank,maniskill,depth,flow_transformer,4072,60000,1,1.0187715888023376,64,9.198038,bce_scene_rank_object_disjoint,false,approach_robot_mask,training_statistics,,,,
-yam,arm_aware,independent_jaws,policy_closed_loop,validation,0,learned,100,64,100,8,8.0,0,0,92,0,9.919965,data/benchmark/grasp_policy/unified_policy/approach5k-validation/yam-flow-scene-rank-critic-cowles-s1/learned-pose-closed-bce.jsonl,validation_5k_yam_local_flow_objectheld_bce,maniskill,depth,flow_transformer,4072,60000,1,0.2899530827999115,128,9.930355,bce_object_disjoint,false,approach_robot_mask,training_statistics,,,,
-yam,arm_aware,independent_jaws,policy_closed_loop,validation,0,learned,100,64,100,12,12.0,0,0,88,0,9.877523,data/benchmark/grasp_policy/unified_policy/approach5k-validation/yam-flow-scene-rank-critic-cowles-s1/learned-pose-closed-rank.jsonl,validation_5k_yam_local_flow_objectheld_rank,maniskill,depth,flow_transformer,4072,60000,1,1.0187715888023376,128,9.871743,bce_scene_rank_object_disjoint,false,approach_robot_mask,training_statistics,,,,
+yam,arm_aware,independent_jaws,policy_open_loop,validation,0,learned,100,64,100,4,4.0,0,0,96,0,9.266552,data/benchmark/grasp_policy/unified_policy/approach5k-validation/yam-flow-scene-rank-critic-s1/learned-pose-open-bce.jsonl,validation_5k_yam_local_flow_objectheld_bce,maniskill,depth,flow_transformer,4072,60000,1,0.2899530827999115,64,9.245198,bce_object_disjoint,false,approach_robot_mask,training_statistics,,,,
+yam,arm_aware,independent_jaws,policy_open_loop,validation,0,learned,100,64,100,11,11.0,0,0,89,0,9.221715,data/benchmark/grasp_policy/unified_policy/approach5k-validation/yam-flow-scene-rank-critic-s1/learned-pose-open-rank.jsonl,validation_5k_yam_local_flow_objectheld_rank,maniskill,depth,flow_transformer,4072,60000,1,1.0187715888023376,64,9.198038,bce_scene_rank_object_disjoint,false,approach_robot_mask,training_statistics,,,,
+yam,arm_aware,independent_jaws,policy_closed_loop,validation,0,learned,100,64,100,8,8.0,0,0,92,0,9.919965,data/benchmark/grasp_policy/unified_policy/approach5k-validation/yam-flow-scene-rank-critic-s1/learned-pose-closed-bce.jsonl,validation_5k_yam_local_flow_objectheld_bce,maniskill,depth,flow_transformer,4072,60000,1,0.2899530827999115,128,9.930355,bce_object_disjoint,false,approach_robot_mask,training_statistics,,,,
+yam,arm_aware,independent_jaws,policy_closed_loop,validation,0,learned,100,64,100,12,12.0,0,0,88,0,9.877523,data/benchmark/grasp_policy/unified_policy/approach5k-validation/yam-flow-scene-rank-critic-s1/learned-pose-closed-rank.jsonl,validation_5k_yam_local_flow_objectheld_rank,maniskill,depth,flow_transformer,4072,60000,1,1.0187715888023376,128,9.871743,bce_scene_rank_object_disjoint,false,approach_robot_mask,training_statistics,,,,
arx_x5,arm_aware,,policy_open_loop,validation,0,learned,100,64,100,76,76.0,0,0,24,0,4.509794,data/benchmark/grasp_policy/unified_policy/approach5k-validation/arx_x5-pointnet-cvae-fk-joint-range-b256-3500-s0/learned-pose-open-scene-rank-guidance8.jsonl,validation_3500_approach_robot_mask_object_disjoint_scene_rank_guidance8,maniskill,depth,cvae,3500,30000,0,1.1060903668403625,64,4.499614,bce_scene_rank_object_disjoint,true,initial_midpoint_pregrasp,none,,,,
arx_x5,arm_aware,,policy_closed_loop,validation,0,learned,100,64,100,76,76.0,0,0,24,0,6.004207,data/benchmark/grasp_policy/unified_policy/approach5k-validation/arx_x5-pointnet-cvae-fk-joint-range-b256-3500-s0/learned-pose-closed-scene-rank-guidance8.jsonl,validation_3500_approach_robot_mask_object_disjoint_scene_rank_guidance8,maniskill,depth,cvae,3500,30000,0,1.1060903668403625,128,5.990296,bce_scene_rank_object_disjoint,true,initial_midpoint_pregrasp,none,,,,
arx_x5,arm_aware,,policy_open_loop,validation,0,learned,100,64,100,80,80.0,0,0,20,0,4.651885,data/benchmark/grasp_policy/unified_policy/approach5k-validation/arx_x5-pointnet-cvae-fk-joint-range-b256-3500-s0/learned-pose-open-temperature0p4-guidance8.jsonl,validation_3500_approach_robot_mask_joint_pose_evaluator_joint_range_loss_guidance8_temperature0p4,maniskill,depth,cvae,3500,30000,0,uniform,64,4.642021,bce_initial_feedback,true,initial_midpoint_pregrasp,none,,,,
arx_x5,arm_aware,,policy_closed_loop,validation,0,learned,100,64,100,90,90.0,0,0,10,0,5.968614,data/benchmark/grasp_policy/unified_policy/approach5k-validation/arx_x5-pointnet-cvae-fk-joint-range-b256-3500-s0/learned-pose-closed-temperature0p4-guidance8.jsonl,validation_3500_approach_robot_mask_joint_pose_evaluator_joint_range_loss_guidance8_temperature0p4,maniskill,depth,cvae,3500,30000,0,uniform,128,5.958576,bce_initial_feedback,true,initial_midpoint_pregrasp,none,,,,
-yam,arm_aware,independent_jaws,policy_open_loop,validation,0,learned,100,64,100,7,7.0,0,0,93,0,7.191297,data/benchmark/grasp_policy/unified_policy/approach5k-validation/yam-flow-scene-rank-critic-cowles-s1/learned-pose-open-rank-guidance8.jsonl,validation_5k_yam_local_flow_objectheld_rank_guidance8,maniskill,depth,flow_transformer,4072,60000,1,1.0187715888023376,64,7.178242,bce_scene_rank_object_disjoint,false,approach_robot_mask,training_statistics,,,,
-yam,arm_aware,independent_jaws,policy_closed_loop,validation,0,learned,100,64,100,13,13.0,0,0,87,0,9.036175,data/benchmark/grasp_policy/unified_policy/approach5k-validation/yam-flow-scene-rank-critic-cowles-s1/learned-pose-closed-rank-guidance8.jsonl,validation_5k_yam_local_flow_objectheld_rank_guidance8,maniskill,depth,flow_transformer,4072,60000,1,1.0187715888023376,128,9.013563,bce_scene_rank_object_disjoint,false,approach_robot_mask,training_statistics,,,,
+yam,arm_aware,independent_jaws,policy_open_loop,validation,0,learned,100,64,100,7,7.0,0,0,93,0,7.191297,data/benchmark/grasp_policy/unified_policy/approach5k-validation/yam-flow-scene-rank-critic-s1/learned-pose-open-rank-guidance8.jsonl,validation_5k_yam_local_flow_objectheld_rank_guidance8,maniskill,depth,flow_transformer,4072,60000,1,1.0187715888023376,64,7.178242,bce_scene_rank_object_disjoint,false,approach_robot_mask,training_statistics,,,,
+yam,arm_aware,independent_jaws,policy_closed_loop,validation,0,learned,100,64,100,13,13.0,0,0,87,0,9.036175,data/benchmark/grasp_policy/unified_policy/approach5k-validation/yam-flow-scene-rank-critic-s1/learned-pose-closed-rank-guidance8.jsonl,validation_5k_yam_local_flow_objectheld_rank_guidance8,maniskill,depth,flow_transformer,4072,60000,1,1.0187715888023376,128,9.013563,bce_scene_rank_object_disjoint,false,approach_robot_mask,training_statistics,,,,
agilex_aloha,arm_aware,,policy_open_loop,validation,0,learned,100,64,100,42,42.0,0,0,58,0,4.395615,data/benchmark/grasp_policy/unified_policy/teacher-execution-audit-0930/aloha-rgb-distillation/dev-open.jsonl,validation_1p5k_rgb_depth_feature_distillation_frozen_depth_actor_evaluator_encoder8k,maniskill,rgb,flow_transformer,1500,60000,0,0.5242571234703064,64,4.379707,bce_initial_feedback,false,initial_midpoint_pregrasp,train_mean_std,,,,
agilex_aloha,arm_aware,,policy_closed_loop,validation,0,learned,100,64,100,40,40.0,0,0,60,0,5.485006,data/benchmark/grasp_policy/unified_policy/teacher-execution-audit-0930/aloha-rgb-distillation/dev-closed.jsonl,validation_1p5k_rgb_depth_feature_distillation_frozen_depth_actor_evaluator_encoder8k,maniskill,rgb,flow_transformer,1500,60000,0,0.5242571234703064,128,5.470937,bce_initial_feedback,false,initial_midpoint_pregrasp,train_mean_std,,,,
agilex_aloha,arm_aware,,policy_open_loop,validation,0,learned,100,64,100,58,58.0,0,0,42,0,4.473273,data/benchmark/grasp_policy/unified_policy/teacher-execution-audit-0930/aloha-rgb-resnet-distillation/dev-open.jsonl,validation_1p5k_rgb_pretrained_resnet_depth_feature_distillation_frozen_depth_actor_evaluator_encoder8k,maniskill,rgb,flow_transformer,1500,60000,0,0.5242571234703064,64,4.459463,bce_initial_feedback,false,initial_midpoint_pregrasp,train_mean_std,,,,
@@ -318,12 +318,12 @@ yam,arm_aware,,policy_open_loop,validation,0,learned,100,64,100,72,72,0,0,28,0,4
yam,arm_aware,,policy_closed_loop,validation,0,learned,100,64,100,77,77,0,0,23,0,5.555386,data/benchmark/grasp_policy/unified_policy/teacher-execution-audit-0930/yam-open-approach-initial-merged1024/depth-512-rank64-dev-policy_closed_loop.jsonl,validation_yam_open_jaws_evaluator_nested512_rank64_matched10080_updates_guidance0,maniskill,depth,flow_transformer,662,60000,0,0.8645651936531067,128,5.546244,selected_success_64_object_disjoint,true,native_initial_training1024,train_mean_std,,,,
yam,arm_aware,,policy_open_loop,validation,0,learned,100,64,100,73,73,0,0,27,0,4.281632,data/benchmark/grasp_policy/unified_policy/teacher-execution-audit-0930/yam-open-approach-initial-merged1024/depth-1024-rank64-dev-policy_open_loop.jsonl,validation_yam_open_jaws_evaluator_nested1024_rank64_matched10080_updates_guidance0,maniskill,depth,flow_transformer,985,60000,0,0.72477126121521,64,4.269992,selected_success_64_object_disjoint,true,native_initial_training1024,train_mean_std,,,,
yam,arm_aware,,policy_closed_loop,validation,0,learned,100,64,100,80,80,0,0,20,0,5.470111,data/benchmark/grasp_policy/unified_policy/teacher-execution-audit-0930/yam-open-approach-initial-merged1024/depth-1024-rank64-dev-policy_closed_loop.jsonl,validation_yam_open_jaws_evaluator_nested1024_rank64_matched10080_updates_guidance0,maniskill,depth,flow_transformer,985,60000,0,0.72477126121521,128,5.463834,selected_success_64_object_disjoint,true,native_initial_training1024,train_mean_std,,,,
-panda_allegro,arm_aware,,policy_closed_loop,validation,0,learned,100,64,100,63,63,0,0,37,0,8.172505,data/benchmark/grasp_policy/unified_policy/panda-evaluator-diversity-0930/rgb-initial1408-rank64-dev-volcan/guidance0-policy_closed_loop.jsonl,validation_panda_rgb_initial1408_rank64_guidance0,maniskill,rgb,flow_transformer,2808,60000,0,0.5151675939559937,128,8.167736,selected_success_64_object_disjoint,false,native_initial_training2048,train_mean_std,,,,
-panda_allegro,arm_aware,,policy_open_loop,validation,0,learned,100,64,100,50,50,0,0,50,0,6.921179,data/benchmark/grasp_policy/unified_policy/panda-evaluator-diversity-0930/rgb-initial1408-rank64-dev-volcan/guidance0-policy_open_loop.jsonl,validation_panda_rgb_initial1408_rank64_guidance0,maniskill,rgb,flow_transformer,2808,60000,0,0.5151675939559937,64,6.920519,selected_success_64_object_disjoint,false,native_initial_training2048,train_mean_std,,,,
-panda_allegro,arm_aware,,policy_closed_loop,validation,0,learned,100,64,100,60,60,0,0,40,0,8.755274,data/benchmark/grasp_policy/unified_policy/panda-evaluator-diversity-0930/rgb-initial1408-rank64-dev-volcan/guidance8-policy_closed_loop.jsonl,validation_panda_rgb_initial1408_rank64_guidance8,maniskill,rgb,flow_transformer,2808,60000,0,0.5151675939559937,128,8.753004,selected_success_64_object_disjoint,false,native_initial_training2048,train_mean_std,,,,
-panda_allegro,arm_aware,,policy_open_loop,validation,0,learned,100,64,100,67,67,0,0,33,0,7.292630,data/benchmark/grasp_policy/unified_policy/panda-evaluator-diversity-0930/rgb-initial1408-rank64-dev-volcan/guidance8-policy_open_loop.jsonl,validation_panda_rgb_initial1408_rank64_guidance8,maniskill,rgb,flow_transformer,2808,60000,0,0.5151675939559937,64,7.285447,selected_success_64_object_disjoint,false,native_initial_training2048,train_mean_std,,,,
-panda_allegro,arm_aware,,policy_closed_loop,validation,0,learned,100,64,100,57,57,0,0,43,0,8.226567,data/benchmark/grasp_policy/unified_policy/panda-evaluator-diversity-0930/rgb-joint-vision-rank64-anchor01-dev-volcan/guidance0-policy_closed_loop.jsonl,validation_panda_rgb_joint_encoder_rank64_anchor01_guidance0,maniskill,rgb,flow_transformer,2808,60000,0,0.5288132429122925,128,8.218081,selected_success_64_object_disjoint,false,native_initial_training2048,train_mean_std,,,,
-panda_allegro,arm_aware,,policy_open_loop,validation,0,learned,100,64,100,50,50,0,0,50,0,6.930964,data/benchmark/grasp_policy/unified_policy/panda-evaluator-diversity-0930/rgb-joint-vision-rank64-anchor01-dev-volcan/guidance0-policy_open_loop.jsonl,validation_panda_rgb_joint_encoder_rank64_anchor01_guidance0,maniskill,rgb,flow_transformer,2808,60000,0,0.5288132429122925,64,6.926607,selected_success_64_object_disjoint,false,native_initial_training2048,train_mean_std,,,,
+panda_allegro,arm_aware,,policy_closed_loop,validation,0,learned,100,64,100,63,63,0,0,37,0,8.172505,data/benchmark/grasp_policy/unified_policy/panda-evaluator-diversity-0930/rgb-initial1408-rank64-dev/guidance0-policy_closed_loop.jsonl,validation_panda_rgb_initial1408_rank64_guidance0,maniskill,rgb,flow_transformer,2808,60000,0,0.5151675939559937,128,8.167736,selected_success_64_object_disjoint,false,native_initial_training2048,train_mean_std,,,,
+panda_allegro,arm_aware,,policy_open_loop,validation,0,learned,100,64,100,50,50,0,0,50,0,6.921179,data/benchmark/grasp_policy/unified_policy/panda-evaluator-diversity-0930/rgb-initial1408-rank64-dev/guidance0-policy_open_loop.jsonl,validation_panda_rgb_initial1408_rank64_guidance0,maniskill,rgb,flow_transformer,2808,60000,0,0.5151675939559937,64,6.920519,selected_success_64_object_disjoint,false,native_initial_training2048,train_mean_std,,,,
+panda_allegro,arm_aware,,policy_closed_loop,validation,0,learned,100,64,100,60,60,0,0,40,0,8.755274,data/benchmark/grasp_policy/unified_policy/panda-evaluator-diversity-0930/rgb-initial1408-rank64-dev/guidance8-policy_closed_loop.jsonl,validation_panda_rgb_initial1408_rank64_guidance8,maniskill,rgb,flow_transformer,2808,60000,0,0.5151675939559937,128,8.753004,selected_success_64_object_disjoint,false,native_initial_training2048,train_mean_std,,,,
+panda_allegro,arm_aware,,policy_open_loop,validation,0,learned,100,64,100,67,67,0,0,33,0,7.292630,data/benchmark/grasp_policy/unified_policy/panda-evaluator-diversity-0930/rgb-initial1408-rank64-dev/guidance8-policy_open_loop.jsonl,validation_panda_rgb_initial1408_rank64_guidance8,maniskill,rgb,flow_transformer,2808,60000,0,0.5151675939559937,64,7.285447,selected_success_64_object_disjoint,false,native_initial_training2048,train_mean_std,,,,
+panda_allegro,arm_aware,,policy_closed_loop,validation,0,learned,100,64,100,57,57,0,0,43,0,8.226567,data/benchmark/grasp_policy/unified_policy/panda-evaluator-diversity-0930/rgb-joint-vision-rank64-anchor01-dev/guidance0-policy_closed_loop.jsonl,validation_panda_rgb_joint_encoder_rank64_anchor01_guidance0,maniskill,rgb,flow_transformer,2808,60000,0,0.5288132429122925,128,8.218081,selected_success_64_object_disjoint,false,native_initial_training2048,train_mean_std,,,,
+panda_allegro,arm_aware,,policy_open_loop,validation,0,learned,100,64,100,50,50,0,0,50,0,6.930964,data/benchmark/grasp_policy/unified_policy/panda-evaluator-diversity-0930/rgb-joint-vision-rank64-anchor01-dev/guidance0-policy_open_loop.jsonl,validation_panda_rgb_joint_encoder_rank64_anchor01_guidance0,maniskill,rgb,flow_transformer,2808,60000,0,0.5288132429122925,64,6.926607,selected_success_64_object_disjoint,false,native_initial_training2048,train_mean_std,,,,
panda_allegro,arm_aware,,policy_closed_loop,validation,0,learned,100,64,100,69,69,0,0,31,0,8.324636,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/validation/depth-native-positive512-critic1408-closed-Dev100-g0-cluster/Dev100.jsonl,validation_panda_native_positive_actor512_critic1408_rank64_matched10080_updates_guidance0,maniskill,depth,flow_transformer,2860,20001,0,0.48948270082473755,128,8.315332,selected_success_64_object_disjoint,true,native_initial_training2048,train_mean_std,,,,
panda_allegro,arm_aware,,policy_closed_loop,train,0,learned,32,64,32,26,81.25,0,0,6,0,8.835223,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/validation/depth-native-positive512-critic1408-closed-held32-g8-cluster/held32.jsonl,actor_object_held_panda_native_positive_actor512_critic1408_rank64_matched10080_updates_guidance8,maniskill,depth,flow_transformer,2860,20001,0,0.48948270082473755,128,8.784925,selected_success_64_object_disjoint,true,native_initial_training2048,train_mean_std,,,,
panda_allegro,arm_aware,,policy_open_loop,validation,0,learned,100,64,100,69,69,0,0,31,0,7.177007,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/validation/depth-native-positive512-critic1408-open-Dev100-g0-cluster/Dev100.jsonl,validation_panda_native_positive_actor512_critic1408_rank64_matched10080_updates_guidance0,maniskill,depth,flow_transformer,2860,20001,0,0.48948270082473755,64,7.168019,selected_success_64_object_disjoint,true,native_initial_training2048,train_mean_std,,,,
@@ -349,66 +349,66 @@ panda_allegro,arm_aware,,policy_open_loop,validation,0,learned,100,64,100,66,66,
yam,arm_aware,independent_jaws,policy_closed_loop,validation,0,learned,100,64,100,83,83,0,0,17,0,5.861245,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/yam-validation/depth-native-positive1017-critic1024-closed-Dev100-g8-cluster/Dev100.jsonl,validation_yam_native_positive_actor1017_critic1024_rank64_matched10080_updates_guidance8,maniskill,depth,flow_transformer,1023,20001,0,0.6501001119613647,128,5.853674,selected_success_64_object_disjoint,true,native_initial_training1024,train_mean_std,,,,
yam,arm_aware,independent_jaws,policy_open_loop,validation,0,learned,100,64,100,81,81,0,0,19,0,4.370092,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/yam-validation/depth-native-positive1017-critic1024-open-Dev100-g0-cluster/Dev100.jsonl,validation_yam_native_positive_actor1017_critic1024_rank64_matched10080_updates_guidance0,maniskill,depth,flow_transformer,1023,20001,0,0.6501001119613647,64,4.365953,selected_success_64_object_disjoint,true,native_initial_training1024,train_mean_std,,,,
yam,arm_aware,independent_jaws,policy_open_loop,validation,0,learned,100,64,100,77,77,0,0,23,0,4.640536,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/yam-validation/depth-native-positive1017-critic1024-open-Dev100-g8-cluster/Dev100.jsonl,validation_yam_native_positive_actor1017_critic1024_rank64_matched10080_updates_guidance8,maniskill,depth,flow_transformer,1023,20001,0,0.6501001119613647,64,4.598809,selected_success_64_object_disjoint,true,native_initial_training1024,train_mean_std,,,,
-agilex_aloha,arm_aware,,policy_open_loop,validation,0,learned,100,64,100,87,87,0,0,13,0,10.997620,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/aloha-validation/fresh-evaluator-open-Dev100-g0-cowles1001/Dev100.jsonl,validation_aloha_native_positive_actor2046_fresh_critic512_rank64_guidance0,maniskill,depth,cvae,2378,20001,0,0.5320982933044434,64,10.983901,selected_success_64_object_disjoint,true,native_initial_training512,none,,,,
-panda_allegro,arm_aware,,policy_open_loop,validation,0,learned,100,64,100,65,65,0,0,35,0,11.891297,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/panda-validation/fresh-evaluator-open-Dev100-g0-cowles1001/Dev100.jsonl,validation_panda_native_positive_actor2047_fresh_critic128_rank64_guidance0,maniskill,depth,flow_transformer,3249,20001,0,0.6632969975471497,64,11.901725,selected_success_64_object_disjoint,true,native_on_policy_initial_feedback128,train_mean_std,,,,
-yam,arm_aware,independent_jaws,policy_open_loop,validation,0,learned,100,64,100,68,68,0,0,32,0,11.192965,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/yam-validation/fresh-evaluator-open-Dev100-g0-cowles1001/Dev100.jsonl,validation_yam_native_positive_actor512_fresh_critic1024_rank64_guidance0,maniskill,rgb,flow_transformer,988,20001,0,0.7631816267967224,64,11.185121,selected_success_64_object_disjoint,true,native_initial_training1024,train_mean_std,,,,
-agilex_aloha,arm_aware,,policy_closed_loop,validation,0,learned,100,64,100,91,91,0,0,9,0,10.846375,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/aloha-validation/fresh-evaluator-closed-Dev100-g0-cowles1001/Dev100.jsonl,validation_aloha_native_positive_actor2046_fresh_critic512_rank64_guidance0,maniskill,depth,cvae,2378,20001,0,0.5320982933044434,128,10.851001,selected_success_64_object_disjoint,true,native_initial_training512,none,,,,
-panda_allegro,arm_aware,,policy_closed_loop,validation,0,learned,100,64,100,79,79,0,0,21,0,12.996541,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/panda-validation/fresh-evaluator-closed-Dev100-g0-cowles1001/Dev100.jsonl,validation_panda_native_positive_actor2047_fresh_critic128_rank64_guidance0,maniskill,depth,flow_transformer,3249,20001,0,0.6632969975471497,128,12.981557,selected_success_64_object_disjoint,true,native_on_policy_initial_feedback128,train_mean_std,,,,
-yam,arm_aware,independent_jaws,policy_closed_loop,validation,0,learned,100,64,100,47,47,0,0,53,0,11.451986,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/yam-validation/fresh-evaluator-closed-Dev100-g0-cowles1001/Dev100.jsonl,validation_yam_native_positive_actor512_fresh_critic1024_rank64_guidance0,maniskill,rgb,flow_transformer,988,20001,0,0.7631816267967224,128,11.434125,selected_success_64_object_disjoint,true,native_initial_training1024,train_mean_std,,,,
-agilex_aloha,arm_aware,,policy_open_loop,validation,0,learned,100,64,100,82,82,0,0,18,0,6.283986,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/aloha-validation/fresh-rank1-depth-open-Dev100-g0-cowles1001/Dev100.jsonl,validation_aloha_native_positive_actor2046_fresh_depth_critic512_rank64_w1_guidance0,maniskill,depth,cvae,2378,20001,0,0.5618981122970581,64,6.264619,selected_success_64_object_disjoint,true,native_initial_training512,none,,,,
-agilex_aloha,arm_aware,,policy_open_loop,validation,0,learned,100,64,100,80,80,0,0,20,0,6.043127,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/aloha-validation/fresh-rank1-RGB-open-Dev100-g0-cowles1001/Dev100.jsonl,validation_aloha_native_positive_actor2046_fresh_RGB_critic512_rank64_w1_guidance0,maniskill,rgb,cvae,2378,20001,0,0.5643415451049805,64,6.027558,selected_success_64_object_disjoint,true,native_initial_training512,none,,,,
-agilex_aloha,arm_aware,,policy_closed_loop,validation,0,learned,100,64,100,92,92,0,0,8,0,6.696885,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/aloha-validation/fresh-rank1-depth-closed-Dev100-g0-cowles1001/Dev100.jsonl,validation_aloha_native_positive_actor2046_fresh_depth_critic512_rank64_w1_guidance0,maniskill,depth,cvae,2378,20001,0,0.5618981122970581,128,6.690886,selected_success_64_object_disjoint,true,native_initial_training512,none,,,,
-agilex_aloha,arm_aware,,policy_closed_loop,validation,0,learned,100,64,100,81,81,0,0,19,0,6.710253,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/aloha-validation/fresh-rank1-RGB-closed-Dev100-g0-cowles1001/Dev100.jsonl,validation_aloha_native_positive_actor2046_fresh_RGB_critic512_rank64_w1_guidance0,maniskill,rgb,cvae,2378,20001,0,0.5643415451049805,128,6.702604,selected_success_64_object_disjoint,true,native_initial_training512,none,,,,
-panda_allegro,arm_aware,,policy_open_loop,validation,0,learned,100,64,100,71,71,0,0,29,0,9.344980,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/panda-validation/fresh-rank1-panda256-yamRGBfull-open-Dev100-g0-cowles1001/Dev100.jsonl,validation_panda_native_positive_actor2047_fresh_depth_critic256_rank64_w1_guidance0,maniskill,depth,flow_transformer,3249,20001,0,0.7347638607025146,64,9.337922,selected_success_64_object_disjoint,true,native_on_policy_initial_feedback256,train_mean_std,,,,
-panda_allegro,arm_aware,,policy_closed_loop,validation,0,learned,100,64,100,69,69,0,0,31,0,10.099521,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/panda-validation/fresh-rank1-panda256-yamRGBfull-closed-Dev100-g0-cowles1001/Dev100.jsonl,validation_panda_native_positive_actor2047_fresh_depth_critic256_rank64_w1_guidance0,maniskill,depth,flow_transformer,3249,20001,0,0.7347638607025146,128,10.085043,selected_success_64_object_disjoint,true,native_on_policy_initial_feedback256,train_mean_std,,,,
-yam,arm_aware,independent_jaws,policy_open_loop,validation,0,learned,100,64,100,74,74,0,0,26,0,8.301848,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/yam-validation/fresh-rank1-panda256-yamRGBfull-open-Dev100-g0-cowles1001/Dev100.jsonl,validation_yam_native_positive_actor1017_fresh_RGB_critic1024_rank64_w1_guidance0,maniskill,rgb,flow_transformer,1023,20001,0,0.6783498525619507,64,8.293108,selected_success_64_object_disjoint,true,native_initial_training1024,train_mean_std,,,,
-yam,arm_aware,independent_jaws,policy_closed_loop,validation,0,learned,100,64,100,46,46,0,0,54,0,8.921348,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/yam-validation/fresh-rank1-panda256-yamRGBfull-closed-Dev100-g0-cowles1001/Dev100.jsonl,validation_yam_native_positive_actor1017_fresh_RGB_critic1024_rank64_w1_guidance0,maniskill,rgb,flow_transformer,1023,20001,0,0.6783498525619507,128,8.907592,selected_success_64_object_disjoint,true,native_initial_training1024,train_mean_std,,,,
-panda_allegro,arm_aware,,policy_open_loop,validation,0,learned,100,64,100,61,61,0,0,39,0,7.018998,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/panda-native-feedback-1001/RGB-warm20k-b128-a64-s0-cowles/fresh-evaluator256-1001/open-Dev100/Dev100.jsonl,validation_panda_native_positive_actor2047_feedback128_RGB_critic256_rank64_w1_guidance0_uniform_phase_sampling,maniskill,rgb,flow_transformer,3377,20001,0,0.7629069685935974,64,6.922822,selected_success_64_object_disjoint,true,native_on_policy_initial_feedback256,train_mean_std,,,,
-panda_allegro,arm_aware,,policy_closed_loop,validation,0,learned,100,64,100,67,67,0,0,33,0,7.826540,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/panda-native-feedback-1001/RGB-warm20k-b128-a64-s0-cowles/fresh-evaluator256-1001/closed-Dev100/Dev100.jsonl,validation_panda_native_positive_actor2047_feedback128_RGB_critic256_rank64_w1_guidance0_uniform_phase_sampling,maniskill,rgb,flow_transformer,3377,20001,0,0.7629069685935974,128,7.807693,selected_success_64_object_disjoint,true,native_on_policy_initial_feedback256,train_mean_std,,,,
-yam,arm_aware,independent_jaws,policy_open_loop,validation,0,learned,100,64,100,68,68,0,0,32,0,3.964306,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/yam-native-feedback256-1001/RGB-warm20k-b128-a64-s0-cowles/fresh-evaluator256-1001/open-Dev100/Dev100.jsonl,validation_yam_native_positive_actor1017_feedback256_RGB_critic256_rank64_w1_guidance0_uniform_phase_sampling,maniskill,rgb,flow_transformer,1218,20001,0,0.669824481010437,64,3.955425,selected_success_64_object_disjoint,true,native_on_policy_initial_feedback256,train_mean_std,,,,
-yam,arm_aware,independent_jaws,policy_closed_loop,validation,0,learned,100,64,100,53,53,0,0,47,0,5.207595,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/yam-native-feedback256-1001/RGB-warm20k-b128-a64-s0-cowles/fresh-evaluator256-1001/closed-Dev100/Dev100.jsonl,validation_yam_native_positive_actor1017_feedback256_RGB_critic256_rank64_w1_guidance0_uniform_phase_sampling,maniskill,rgb,flow_transformer,1218,20001,0,0.669824481010437,128,5.197621,selected_success_64_object_disjoint,true,native_on_policy_initial_feedback256,train_mean_std,,,,
-yam,arm_aware,independent_jaws,policy_open_loop,validation,0,learned,100,64,100,67,67,0,0,33,0,5.843768,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/yam-native-feedback128-1001/RGB-warm20k-b128-a64-s0-balanced-cowles1001/fresh-evaluator256-balanced-1001/open-Dev100/Dev100.jsonl,validation_yam_native_positive_actor1017_feedback128_RGB_critic256_rank64_w1_guidance0_balanced_phase_sampling,maniskill,rgb,flow_transformer,1126,20001,0,0.7089005708694458,64,5.831839,selected_success_64_object_disjoint,true,native_on_policy_initial_feedback256,train_mean_std,,,,
-yam,arm_aware,independent_jaws,policy_closed_loop,validation,0,learned,100,64,100,50,50,0,0,50,0,6.867772,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/yam-native-feedback128-1001/RGB-warm20k-b128-a64-s0-balanced-cowles1001/fresh-evaluator256-balanced-1001/closed-Dev100/Dev100.jsonl,validation_yam_native_positive_actor1017_feedback128_RGB_critic256_rank64_w1_guidance0_balanced_phase_sampling,maniskill,rgb,flow_transformer,1126,20001,0,0.7089005708694458,128,6.858253,selected_success_64_object_disjoint,true,native_on_policy_initial_feedback256,train_mean_std,,,,
-yam,arm_aware,independent_jaws,policy_open_loop,validation,0,learned,100,64,100,68,68,0,0,32,0,6.554067,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/yam-native-feedback256-1001/RGB-warm20k-b128-a64-s0-balanced-cowles1001/fresh-evaluator256-balanced-1001/open-Dev100/Dev100.jsonl,validation_yam_native_positive_actor1017_feedback256_RGB_critic256_rank64_w1_guidance0_balanced_phase_sampling,maniskill,rgb,flow_transformer,1218,20001,0,0.647277295589447,64,6.556721,selected_success_64_object_disjoint,true,native_on_policy_initial_feedback256,train_mean_std,,,,
-yam,arm_aware,independent_jaws,policy_closed_loop,validation,0,learned,100,64,100,56,56,0,0,44,0,7.593416,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/yam-native-feedback256-1001/RGB-warm20k-b128-a64-s0-balanced-cowles1001/fresh-evaluator256-balanced-1001/closed-Dev100/Dev100.jsonl,validation_yam_native_positive_actor1017_feedback256_RGB_critic256_rank64_w1_guidance0_balanced_phase_sampling,maniskill,rgb,flow_transformer,1218,20001,0,0.647277295589447,128,7.571922,selected_success_64_object_disjoint,true,native_on_policy_initial_feedback256,train_mean_std,,,,
+agilex_aloha,arm_aware,,policy_open_loop,validation,0,learned,100,64,100,87,87,0,0,13,0,10.997620,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/aloha-validation/fresh-evaluator-open-Dev100-g0-1001/Dev100.jsonl,validation_aloha_native_positive_actor2046_fresh_critic512_rank64_guidance0,maniskill,depth,cvae,2378,20001,0,0.5320982933044434,64,10.983901,selected_success_64_object_disjoint,true,native_initial_training512,none,,,,
+panda_allegro,arm_aware,,policy_open_loop,validation,0,learned,100,64,100,65,65,0,0,35,0,11.891297,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/panda-validation/fresh-evaluator-open-Dev100-g0-1001/Dev100.jsonl,validation_panda_native_positive_actor2047_fresh_critic128_rank64_guidance0,maniskill,depth,flow_transformer,3249,20001,0,0.6632969975471497,64,11.901725,selected_success_64_object_disjoint,true,native_on_policy_initial_feedback128,train_mean_std,,,,
+yam,arm_aware,independent_jaws,policy_open_loop,validation,0,learned,100,64,100,68,68,0,0,32,0,11.192965,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/yam-validation/fresh-evaluator-open-Dev100-g0-1001/Dev100.jsonl,validation_yam_native_positive_actor512_fresh_critic1024_rank64_guidance0,maniskill,rgb,flow_transformer,988,20001,0,0.7631816267967224,64,11.185121,selected_success_64_object_disjoint,true,native_initial_training1024,train_mean_std,,,,
+agilex_aloha,arm_aware,,policy_closed_loop,validation,0,learned,100,64,100,91,91,0,0,9,0,10.846375,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/aloha-validation/fresh-evaluator-closed-Dev100-g0-1001/Dev100.jsonl,validation_aloha_native_positive_actor2046_fresh_critic512_rank64_guidance0,maniskill,depth,cvae,2378,20001,0,0.5320982933044434,128,10.851001,selected_success_64_object_disjoint,true,native_initial_training512,none,,,,
+panda_allegro,arm_aware,,policy_closed_loop,validation,0,learned,100,64,100,79,79,0,0,21,0,12.996541,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/panda-validation/fresh-evaluator-closed-Dev100-g0-1001/Dev100.jsonl,validation_panda_native_positive_actor2047_fresh_critic128_rank64_guidance0,maniskill,depth,flow_transformer,3249,20001,0,0.6632969975471497,128,12.981557,selected_success_64_object_disjoint,true,native_on_policy_initial_feedback128,train_mean_std,,,,
+yam,arm_aware,independent_jaws,policy_closed_loop,validation,0,learned,100,64,100,47,47,0,0,53,0,11.451986,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/yam-validation/fresh-evaluator-closed-Dev100-g0-1001/Dev100.jsonl,validation_yam_native_positive_actor512_fresh_critic1024_rank64_guidance0,maniskill,rgb,flow_transformer,988,20001,0,0.7631816267967224,128,11.434125,selected_success_64_object_disjoint,true,native_initial_training1024,train_mean_std,,,,
+agilex_aloha,arm_aware,,policy_open_loop,validation,0,learned,100,64,100,82,82,0,0,18,0,6.283986,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/aloha-validation/fresh-rank1-depth-open-Dev100-g0-1001/Dev100.jsonl,validation_aloha_native_positive_actor2046_fresh_depth_critic512_rank64_w1_guidance0,maniskill,depth,cvae,2378,20001,0,0.5618981122970581,64,6.264619,selected_success_64_object_disjoint,true,native_initial_training512,none,,,,
+agilex_aloha,arm_aware,,policy_open_loop,validation,0,learned,100,64,100,80,80,0,0,20,0,6.043127,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/aloha-validation/fresh-rank1-RGB-open-Dev100-g0-1001/Dev100.jsonl,validation_aloha_native_positive_actor2046_fresh_RGB_critic512_rank64_w1_guidance0,maniskill,rgb,cvae,2378,20001,0,0.5643415451049805,64,6.027558,selected_success_64_object_disjoint,true,native_initial_training512,none,,,,
+agilex_aloha,arm_aware,,policy_closed_loop,validation,0,learned,100,64,100,92,92,0,0,8,0,6.696885,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/aloha-validation/fresh-rank1-depth-closed-Dev100-g0-1001/Dev100.jsonl,validation_aloha_native_positive_actor2046_fresh_depth_critic512_rank64_w1_guidance0,maniskill,depth,cvae,2378,20001,0,0.5618981122970581,128,6.690886,selected_success_64_object_disjoint,true,native_initial_training512,none,,,,
+agilex_aloha,arm_aware,,policy_closed_loop,validation,0,learned,100,64,100,81,81,0,0,19,0,6.710253,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/aloha-validation/fresh-rank1-RGB-closed-Dev100-g0-1001/Dev100.jsonl,validation_aloha_native_positive_actor2046_fresh_RGB_critic512_rank64_w1_guidance0,maniskill,rgb,cvae,2378,20001,0,0.5643415451049805,128,6.702604,selected_success_64_object_disjoint,true,native_initial_training512,none,,,,
+panda_allegro,arm_aware,,policy_open_loop,validation,0,learned,100,64,100,71,71,0,0,29,0,9.344980,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/panda-validation/fresh-rank1-panda256-yamRGBfull-open-Dev100-g0-1001/Dev100.jsonl,validation_panda_native_positive_actor2047_fresh_depth_critic256_rank64_w1_guidance0,maniskill,depth,flow_transformer,3249,20001,0,0.7347638607025146,64,9.337922,selected_success_64_object_disjoint,true,native_on_policy_initial_feedback256,train_mean_std,,,,
+panda_allegro,arm_aware,,policy_closed_loop,validation,0,learned,100,64,100,69,69,0,0,31,0,10.099521,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/panda-validation/fresh-rank1-panda256-yamRGBfull-closed-Dev100-g0-1001/Dev100.jsonl,validation_panda_native_positive_actor2047_fresh_depth_critic256_rank64_w1_guidance0,maniskill,depth,flow_transformer,3249,20001,0,0.7347638607025146,128,10.085043,selected_success_64_object_disjoint,true,native_on_policy_initial_feedback256,train_mean_std,,,,
+yam,arm_aware,independent_jaws,policy_open_loop,validation,0,learned,100,64,100,74,74,0,0,26,0,8.301848,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/yam-validation/fresh-rank1-panda256-yamRGBfull-open-Dev100-g0-1001/Dev100.jsonl,validation_yam_native_positive_actor1017_fresh_RGB_critic1024_rank64_w1_guidance0,maniskill,rgb,flow_transformer,1023,20001,0,0.6783498525619507,64,8.293108,selected_success_64_object_disjoint,true,native_initial_training1024,train_mean_std,,,,
+yam,arm_aware,independent_jaws,policy_closed_loop,validation,0,learned,100,64,100,46,46,0,0,54,0,8.921348,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/yam-validation/fresh-rank1-panda256-yamRGBfull-closed-Dev100-g0-1001/Dev100.jsonl,validation_yam_native_positive_actor1017_fresh_RGB_critic1024_rank64_w1_guidance0,maniskill,rgb,flow_transformer,1023,20001,0,0.6783498525619507,128,8.907592,selected_success_64_object_disjoint,true,native_initial_training1024,train_mean_std,,,,
+panda_allegro,arm_aware,,policy_open_loop,validation,0,learned,100,64,100,61,61,0,0,39,0,7.018998,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/panda-native-feedback-1001/RGB-warm20k-b128-a64-s0/fresh-evaluator256-1001/open-Dev100/Dev100.jsonl,validation_panda_native_positive_actor2047_feedback128_RGB_critic256_rank64_w1_guidance0_uniform_phase_sampling,maniskill,rgb,flow_transformer,3377,20001,0,0.7629069685935974,64,6.922822,selected_success_64_object_disjoint,true,native_on_policy_initial_feedback256,train_mean_std,,,,
+panda_allegro,arm_aware,,policy_closed_loop,validation,0,learned,100,64,100,67,67,0,0,33,0,7.826540,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/panda-native-feedback-1001/RGB-warm20k-b128-a64-s0/fresh-evaluator256-1001/closed-Dev100/Dev100.jsonl,validation_panda_native_positive_actor2047_feedback128_RGB_critic256_rank64_w1_guidance0_uniform_phase_sampling,maniskill,rgb,flow_transformer,3377,20001,0,0.7629069685935974,128,7.807693,selected_success_64_object_disjoint,true,native_on_policy_initial_feedback256,train_mean_std,,,,
+yam,arm_aware,independent_jaws,policy_open_loop,validation,0,learned,100,64,100,68,68,0,0,32,0,3.964306,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/yam-native-feedback256-1001/RGB-warm20k-b128-a64-s0/fresh-evaluator256-1001/open-Dev100/Dev100.jsonl,validation_yam_native_positive_actor1017_feedback256_RGB_critic256_rank64_w1_guidance0_uniform_phase_sampling,maniskill,rgb,flow_transformer,1218,20001,0,0.669824481010437,64,3.955425,selected_success_64_object_disjoint,true,native_on_policy_initial_feedback256,train_mean_std,,,,
+yam,arm_aware,independent_jaws,policy_closed_loop,validation,0,learned,100,64,100,53,53,0,0,47,0,5.207595,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/yam-native-feedback256-1001/RGB-warm20k-b128-a64-s0/fresh-evaluator256-1001/closed-Dev100/Dev100.jsonl,validation_yam_native_positive_actor1017_feedback256_RGB_critic256_rank64_w1_guidance0_uniform_phase_sampling,maniskill,rgb,flow_transformer,1218,20001,0,0.669824481010437,128,5.197621,selected_success_64_object_disjoint,true,native_on_policy_initial_feedback256,train_mean_std,,,,
+yam,arm_aware,independent_jaws,policy_open_loop,validation,0,learned,100,64,100,67,67,0,0,33,0,5.843768,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/yam-native-feedback128-1001/RGB-warm20k-b128-a64-s0-balanced-1001/fresh-evaluator256-balanced-1001/open-Dev100/Dev100.jsonl,validation_yam_native_positive_actor1017_feedback128_RGB_critic256_rank64_w1_guidance0_balanced_phase_sampling,maniskill,rgb,flow_transformer,1126,20001,0,0.7089005708694458,64,5.831839,selected_success_64_object_disjoint,true,native_on_policy_initial_feedback256,train_mean_std,,,,
+yam,arm_aware,independent_jaws,policy_closed_loop,validation,0,learned,100,64,100,50,50,0,0,50,0,6.867772,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/yam-native-feedback128-1001/RGB-warm20k-b128-a64-s0-balanced-1001/fresh-evaluator256-balanced-1001/closed-Dev100/Dev100.jsonl,validation_yam_native_positive_actor1017_feedback128_RGB_critic256_rank64_w1_guidance0_balanced_phase_sampling,maniskill,rgb,flow_transformer,1126,20001,0,0.7089005708694458,128,6.858253,selected_success_64_object_disjoint,true,native_on_policy_initial_feedback256,train_mean_std,,,,
+yam,arm_aware,independent_jaws,policy_open_loop,validation,0,learned,100,64,100,68,68,0,0,32,0,6.554067,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/yam-native-feedback256-1001/RGB-warm20k-b128-a64-s0-balanced-1001/fresh-evaluator256-balanced-1001/open-Dev100/Dev100.jsonl,validation_yam_native_positive_actor1017_feedback256_RGB_critic256_rank64_w1_guidance0_balanced_phase_sampling,maniskill,rgb,flow_transformer,1218,20001,0,0.647277295589447,64,6.556721,selected_success_64_object_disjoint,true,native_on_policy_initial_feedback256,train_mean_std,,,,
+yam,arm_aware,independent_jaws,policy_closed_loop,validation,0,learned,100,64,100,56,56,0,0,44,0,7.593416,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/yam-native-feedback256-1001/RGB-warm20k-b128-a64-s0-balanced-1001/fresh-evaluator256-balanced-1001/closed-Dev100/Dev100.jsonl,validation_yam_native_positive_actor1017_feedback256_RGB_critic256_rank64_w1_guidance0_balanced_phase_sampling,maniskill,rgb,flow_transformer,1218,20001,0,0.647277295589447,128,7.571922,selected_success_64_object_disjoint,true,native_on_policy_initial_feedback256,train_mean_std,,,,
agilex_aloha,arm_aware,,policy_open_loop,validation,0,learned,100,64,100,72,72,0,0,28,0,10.195276,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/aloha-native-feedback128-1001/RGB-warm20k-b128-a64-s0-cluster1001/fresh-evaluator256-recovered-1001/open-Dev100/Dev100.jsonl,validation_aloha_native_actor_feedback128_RGB_critic256_balanced_phase_sampling,maniskill,rgb,cvae,2505,20001,0,0.630996823310852,64,10.172669,selected_success_64_object_disjoint,true,native_on_policy_initial_feedback256,none,,,,
agilex_aloha,arm_aware,,policy_closed_loop,validation,0,learned,100,64,100,81,81,0,0,19,0,11.773351,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/aloha-native-feedback128-1001/RGB-warm20k-b128-a64-s0-cluster1001/fresh-evaluator256-recovered-1001/closed-Dev100/Dev100.jsonl,validation_aloha_native_actor_feedback128_RGB_critic256_balanced_phase_sampling,maniskill,rgb,cvae,2505,20001,0,0.630996823310852,128,11.793144,selected_success_64_object_disjoint,true,native_on_policy_initial_feedback256,none,,,,
-yam,arm_aware,independent_jaws,policy_open_loop,validation,0,learned,100,64,100,66,66,0,0,34,0,15.954871,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/yam-native-feedback256-1001/RGB-balanced-contact-warm2k-b16-a8-s0-cowles1001/fresh-evaluator256-contact-1001/open-Dev100/Dev100.jsonl,validation_yam_feedback256_RGB_contact2k_critic256_old_replay_reencoded,maniskill,rgb,flow_transformer,1218,2001,0,0.6591915488243103,64,15.926237,selected_success_64_object_disjoint,true,native_on_policy_initial_feedback256,train_mean_std,,,,
-yam,arm_aware,independent_jaws,policy_closed_loop,validation,0,learned,100,64,100,43,43,0,0,57,0,18.713833,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/yam-native-feedback256-1001/RGB-balanced-contact-warm2k-b16-a8-s0-cowles1001/fresh-evaluator256-contact-1001/closed-Dev100/Dev100.jsonl,validation_yam_feedback256_RGB_contact2k_critic256_old_replay_reencoded,maniskill,rgb,flow_transformer,1218,2001,0,0.6591915488243103,128,18.727390,selected_success_64_object_disjoint,true,native_on_policy_initial_feedback256,train_mean_std,,,,
-yam,arm_aware,independent_jaws,policy_open_loop,validation,0,learned,100,64,100,74,74,0,0,26,0,4.711041,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/yam-contact-native256-cowles1001/fresh-evaluator256-rank64-w1-guidance0/open-Dev100/Dev100.jsonl,validation_yam_contact2k_RGB_fresh_onpolicy_critic256_rank64_w1,maniskill,rgb,flow_transformer,1372,2001,0,0.8868225812911987,64,4.708307,selected_success_64_object_disjoint,true,native_on_policy_initial_feedback256,train_mean_std,,,,
-panda_allegro,arm_aware,,policy_open_loop,validation,0,learned,100,64,100,66,66,0,0,34,0,10.766291,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/panda-native-feedback512-1001/RGB-balanced-warm20k-b128-a64-s0-cowles1001/fresh-evaluator256-balanced-actorheld49-v2-1001/open-Dev100/Dev100.jsonl,validation_panda_feedback512_RGB_critic256_balanced_phase_sampling,maniskill,rgb,flow_transformer,3761,20001,0,0.756531834602356,64,10.722893,selected_success_64_object_disjoint,true,native_on_policy_initial_feedback256,train_mean_std,,,,
-panda_allegro,arm_aware,,policy_open_loop,validation,0,learned,100,64,100,63,63,0,0,37,0,7.761464,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/panda-native-feedback-1001/RGB-balanced-warm20k-b128-a64-s0-cowles1001/fresh-evaluator256-balanced-actorheld49-v2-1001/open-Dev100/Dev100.jsonl,validation_panda_feedback128_RGB_critic256_balanced_phase_sampling,maniskill,rgb,flow_transformer,3377,20001,0,0.7932353019714355,64,7.755341,selected_success_64_object_disjoint,true,native_on_policy_initial_feedback256,train_mean_std,,,,
-panda_allegro,arm_aware,,policy_closed_loop,validation,0,learned,100,64,100,65,65,0,0,35,0,16.399715,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/panda-native-feedback-1001/RGB-balanced-warm20k-b128-a64-s0-cowles1001/fresh-evaluator256-balanced-actorheld49-v2-1001/closed-Dev100/Dev100.jsonl,validation_panda_feedback128_RGB_critic256_balanced_phase_sampling,maniskill,rgb,flow_transformer,3377,20001,0,0.7932353019714355,128,16.393100,selected_success_64_object_disjoint,true,native_on_policy_initial_feedback256,train_mean_std,,,,
-yam,arm_aware,independent_jaws,policy_open_loop,validation,0,learned,100,64,100,66,66,0,0,34,0,4.801087,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/yam-contact-native256-cowles1001/fresh-evaluator128-rank64-w1-guidance0/open-Dev100/Dev100.jsonl,validation_yam_contact2k_RGB_fresh_onpolicy_critic128_rank64_w1,maniskill,rgb,flow_transformer,1270,2001,0,0.8468672037124634,64,4.792288,selected_success_64_object_disjoint,true,native_on_policy_initial_feedback128,train_mean_std,,,,
-yam,arm_aware,independent_jaws,policy_closed_loop,validation,0,learned,100,64,100,47,47,0,0,53,0,7.138580,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/yam-contact-native256-cowles1001/fresh-evaluator128-rank64-w1-guidance0/closed-Dev100/Dev100.jsonl,validation_yam_contact2k_RGB_fresh_onpolicy_critic128_rank64_w1,maniskill,rgb,flow_transformer,1270,2001,0,0.8468672037124634,128,7.114422,selected_success_64_object_disjoint,true,native_on_policy_initial_feedback128,train_mean_std,,,,
-yam,arm_aware,independent_jaws,policy_closed_loop,validation,0,learned,100,64,100,48,48,0,0,52,0,6.331596,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/yam-contact-native256-cowles1001/fresh-evaluator256-rank64-w1-guidance0/closed-Dev100/Dev100.jsonl,validation_yam_contact2k_RGB_fresh_onpolicy_critic256_rank64_w1,maniskill,rgb,flow_transformer,1372,2001,0,0.8868225812911987,128,6.301042,selected_success_64_object_disjoint,true,native_on_policy_initial_feedback256,train_mean_std,,,,
-panda_allegro,arm_aware,,policy_closed_loop,validation,0,learned,100,64,100,69,69,0,0,31,0,12.177880,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/panda-native-feedback512-1001/RGB-balanced-warm20k-b128-a64-s0-cowles1001/fresh-evaluator256-balanced-actorheld49-v2-1001/closed-Dev100/Dev100.jsonl,validation_panda_feedback512_RGB_critic256_balanced_phase_sampling,maniskill,rgb,flow_transformer,3761,20001,0,0.756531834602356,128,12.168144,selected_success_64_object_disjoint,true,native_on_policy_initial_feedback256,train_mean_std,,,,
-agilex_aloha,arm_aware,,policy_open_loop,validation,0,learned,100,64,100,84,84,0,0,16,0,10.051555,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/aloha-native-feedback512-1001/RGB-balanced-warm20k-b128-a64-s0-cowles-recovery1001/fresh-evaluator256-recovered-1001/open-Dev100/Dev100.jsonl,validation_aloha_native_actor_feedback512_RGB_critic256_balanced_phase_sampling,maniskill,rgb,cvae,2889,20001,0,0.521636426448822,64,10.103966,selected_success_64_object_disjoint,true,native_on_policy_initial_feedback256,none,,,,
-agilex_aloha,arm_aware,,policy_closed_loop,validation,0,learned,100,64,100,89,89,0,0,11,0,15.235714,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/aloha-native-feedback512-1001/RGB-balanced-warm20k-b128-a64-s0-cowles-recovery1001/fresh-evaluator256-recovered-1001/closed-Dev100/Dev100.jsonl,validation_aloha_native_actor_feedback512_RGB_critic256_balanced_phase_sampling,maniskill,rgb,cvae,2889,20001,0,0.521636426448822,128,15.204015,selected_success_64_object_disjoint,true,native_on_policy_initial_feedback256,none,,,,
-agilex_aloha,arm_aware,,policy_open_loop,validation,0,learned,100,64,100,88,88,0,0,12,0,6.157322,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/aloha-native-feedback512-1001/depth-balanced-warm20k-b128-a64-s0-cowles1001/fresh-evaluator512-initial-feedback1001/open-Dev100-recovery1201/Dev100.jsonl,validation_aloha_feedback512_depth_critic512_balanced_phase_sampling,maniskill,depth,cvae,2889,20001,0,0.5289150476455688,64,6.138081,selected_success_64_object_disjoint,true,native_on_policy_initial_feedback512,none,,,,
-agilex_aloha,arm_aware,,policy_closed_loop,validation,0,learned,100,64,100,92,92,0,0,8,0,8.337687,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/aloha-native-feedback512-1001/depth-balanced-warm20k-b128-a64-s0-cowles1001/fresh-evaluator512-initial-feedback1001/closed-Dev100-recovery1201/Dev100.jsonl,validation_aloha_feedback512_depth_critic512_balanced_phase_sampling,maniskill,depth,cvae,2889,20001,0,0.5289150476455688,128,8.343390,selected_success_64_object_disjoint,true,native_on_policy_initial_feedback512,none,,,,
-agilex_aloha,arm_aware,,policy_open_loop,validation,0,learned,100,64,100,87,87,0,0,13,0,6.399860,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/aloha-native-feedback1024-1001/depth-balanced-warm20k-b128-a64-s0-cowles1001/fresh-evaluator512-initial-feedback1001/open-Dev100/Dev100.jsonl,validation_aloha_feedback1024_depth_critic512_balanced_phase_sampling,maniskill,depth,cvae,3401,20001,0,0.5377399325370789,64,6.395834,selected_success_64_object_disjoint,true,native_on_policy_initial_feedback1024,none,,,,
-agilex_aloha,arm_aware,,policy_closed_loop,validation,0,learned,100,64,100,91,91,0,0,9,0,7.498199,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/aloha-native-feedback1024-1001/depth-balanced-warm20k-b128-a64-s0-cowles1001/fresh-evaluator512-initial-feedback1001/closed-Dev100/Dev100.jsonl,validation_aloha_feedback1024_depth_critic512_balanced_phase_sampling,maniskill,depth,cvae,3401,20001,0,0.5377399325370789,128,7.475589,selected_success_64_object_disjoint,true,native_on_policy_initial_feedback1024,none,,,,
-agilex_aloha,arm_aware,,policy_open_loop,validation,0,learned,100,64,100,87,87,0,0,13,0,6.766276,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/aloha-native-feedback1024-1001/RGB-balanced-warm20k-b128-a64-s0-cowles1001/fresh-evaluator512-initial-feedback1001/open-Dev100/Dev100.jsonl,validation_aloha_feedback1024_RGB_critic512_balanced_phase_sampling,maniskill,RGB,cvae,3401,20001,0,0.5143529176712036,64,6.762567,selected_success_64_object_disjoint,true,native_on_policy_initial_feedback1024,none,,,,
-agilex_aloha,arm_aware,,policy_closed_loop,validation,0,learned,100,64,100,88,88,0,0,12,0,8.463372,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/aloha-native-feedback1024-1001/RGB-balanced-warm20k-b128-a64-s0-cowles1001/fresh-evaluator512-initial-feedback1001/closed-Dev100/Dev100.jsonl,validation_aloha_feedback1024_RGB_critic512_balanced_phase_sampling,maniskill,RGB,cvae,3401,20001,0,0.5143529176712036,128,8.451276,selected_success_64_object_disjoint,true,native_on_policy_initial_feedback1024,none,,,,
-arx_x5,arm_aware,,policy_open_loop,validation,0,learned,100,64,100,72,72,0,0,28,0,7.555033,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/additional-object256-native1001/arx/native-positive-bank128/depth-warm20k-b128-a64-s0-batiquitos1201/fresh-evaluator256-new-objects1201/open-Dev100/Dev100.jsonl,validation_arx_new_objects128_depth_critic256_balanced_phase_sampling,maniskill,depth,cvae,4289,20001,0,0.5866869688034058,64,7.538973,selected_success_64_object_disjoint,true,native_new_objects256_initial_feedback,none,,,,
-arx_x5,arm_aware,,policy_closed_loop,validation,0,learned,100,64,100,86,86,0,0,14,0,8.865641,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/additional-object256-native1001/arx/native-positive-bank128/depth-warm20k-b128-a64-s0-batiquitos1201/fresh-evaluator256-new-objects1201/closed-Dev100/Dev100.jsonl,validation_arx_new_objects128_depth_critic256_balanced_phase_sampling,maniskill,depth,cvae,4289,20001,0,0.5866869688034058,128,8.855508,selected_success_64_object_disjoint,true,native_new_objects256_initial_feedback,none,,,,
-arx_x5,arm_aware,,policy_open_loop,validation,0,learned,100,64,100,81,81,0,0,19,0,5.935657,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/additional-object256-native1001/arx/native-positive-bank256/depth-warm20k-b128-a64-s0-batiquitos1201/fresh-evaluator256-new-objects1201/open-Dev100/Dev100.jsonl,validation_arx_new_objects256_depth_critic256_balanced_phase_sampling,maniskill,depth,cvae,4447,20001,0,0.5476993322372437,64,5.908008,selected_success_64_object_disjoint,true,native_new_objects256_initial_feedback,none,,,,
-arx_x5,arm_aware,,policy_closed_loop,validation,0,learned,100,64,100,88,88,0,0,12,0,5.475972,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/additional-object256-native1001/arx/native-positive-bank256/depth-warm20k-b128-a64-s0-batiquitos1201/fresh-evaluator256-new-objects1201/closed-Dev100/Dev100.jsonl,validation_arx_new_objects256_depth_critic256_balanced_phase_sampling,maniskill,depth,cvae,4447,20001,0,0.5476993322372437,128,5.470001,selected_success_64_object_disjoint,true,native_new_objects256_initial_feedback,none,,,,
-yam,arm_aware,,policy_closed_loop,validation,0,learned,100,64,100,80,80,0,0,20,0,13.335184,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/additional-object256-native1001/yam/native-positive-bank128/depth-warm20k-b128-a64-s0-cowles1201/fresh-evaluator256-new-objects1201/closed-Dev100/Dev100.jsonl,validation_yam_new_objects128_depth_critic256_balanced_phase_sampling,maniskill,depth,flow_transformer,1571,20001,0,0.8095371723175049,128,13.310285,selected_success_64_object_disjoint,true,native_new_objects256_initial_feedback,none,,,,
-yam,arm_aware,,policy_open_loop,validation,0,learned,100,64,100,83,83,0,0,17,0,12.104983,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/additional-object256-native1001/yam/native-positive-bank128/depth-warm20k-b128-a64-s0-cowles1201/fresh-evaluator256-new-objects1201/open-Dev100/Dev100.jsonl,validation_yam_new_objects128_depth_critic256_balanced_phase_sampling,maniskill,depth,flow_transformer,1571,20001,0,0.8095371723175049,64,12.096446,selected_success_64_object_disjoint,true,native_new_objects256_initial_feedback,none,,,,
-arx_x5,arm_aware,,policy_closed_loop,validation,0,learned,100,64,100,79,79,0,0,21,0,5.520984,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/additional-object256-native1001/arx/native-positive-bank128/RGB-warm20k-b128-a64-s0-batiquitos1201/fresh-evaluator256-new-objects1201/closed-Dev100/Dev100.jsonl,validation_arx_new_objects128_RGB_critic256_balanced_phase_sampling,maniskill,RGB,cvae,4289,20001,0,0.6318957209587097,128,5.517740,selected_success_64_object_disjoint,true,native_new_objects256_initial_feedback,none,,,,
-arx_x5,arm_aware,,policy_open_loop,validation,0,learned,100,64,100,67,67,0,0,33,0,4.297494,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/additional-object256-native1001/arx/native-positive-bank128/RGB-warm20k-b128-a64-s0-batiquitos1201/fresh-evaluator256-new-objects1201/open-Dev100/Dev100.jsonl,validation_arx_new_objects128_RGB_critic256_balanced_phase_sampling,maniskill,RGB,cvae,4289,20001,0,0.6318957209587097,64,4.288256,selected_success_64_object_disjoint,true,native_new_objects256_initial_feedback,none,,,,
-arx_x5,arm_aware,,policy_open_loop,validation,0,learned,100,64,100,72,72,0,0,28,0,6.035672,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/additional-object256-native1001/arx/native-positive-bank256/RGB-warm20k-b128-a64-s0-batiquitos1201/fresh-evaluator256-new-objects1201/open-Dev100/Dev100.jsonl,validation_arx_new_objects256_RGB_critic256_balanced_phase_sampling,maniskill,RGB,cvae,4447,20001,0,0.5438169240951538,64,6.045923,selected_success_64_object_disjoint,true,native_new_objects256_initial_feedback,none,,,,
-panda_allegro,arm_aware,,policy_open_loop,validation,0,learned,100,64,100,66,66,0,0,34,0,7.341811,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/panda-current-RGB-new-object256-cowles1201/panda/open-Dev100/Dev100.jsonl,validation_panda_current_RGB_new_objects256_critic256_on_policy,maniskill,RGB,flow_transformer,3953,20001,0,0.7367002964019775,64,7.316017,selected_success_64_object_disjoint,true,native_current_policy_new_objects256_initial_feedback,train_mean_std,,,,
-panda_allegro,arm_aware,,policy_closed_loop,validation,0,learned,100,64,100,73,73,0,0,27,0,8.664355,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/panda-current-RGB-new-object256-cowles1201/panda/closed-Dev100/Dev100.jsonl,validation_panda_current_RGB_new_objects256_critic256_on_policy,maniskill,RGB,flow_transformer,3953,20001,0,0.7367002964019775,128,8.666323,selected_success_64_object_disjoint,true,native_current_policy_new_objects256_initial_feedback,train_mean_std,,,,
-panda_allegro,arm_aware,,policy_closed_loop,validation,0,learned,100,64,100,65,65,0,0,35,0,18.637415,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/additional-object256-native1001/panda/native-positive-bank128/depth-warm20k-b128-a64-s0-cowles1201/fresh-evaluator256-new-objects1201/closed-Dev100/Dev100.jsonl,validation_panda_new_objects128_depth_critic256_balanced_phase_sampling,maniskill,depth,flow_transformer,4114,20001,0,0.7055956721305847,128,18.634937,selected_success_64_object_disjoint,true,native_new_objects256_initial_feedback,none,,,,
-panda_allegro,arm_aware,,policy_open_loop,validation,0,learned,100,64,100,70,70,0,0,30,0,16.725936,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/additional-object256-native1001/panda/native-positive-bank128/depth-warm20k-b128-a64-s0-cowles1201/fresh-evaluator256-new-objects1201/open-Dev100/Dev100.jsonl,validation_panda_new_objects128_depth_critic256_balanced_phase_sampling,maniskill,depth,flow_transformer,4114,20001,0,0.7055956721305847,64,16.717989,selected_success_64_object_disjoint,true,native_new_objects256_initial_feedback,none,,,,
-yam,arm_aware,,policy_closed_loop,validation,0,learned,100,64,100,85,85,0,0,15,0,13.099064,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/additional-object256-native1001/yam/native-positive-bank256/depth-warm20k-b128-a64-s0-cowles1201/fresh-evaluator256-new-objects1201/closed-Dev100/Dev100.jsonl,validation_yam_new_objects256_depth_critic256_balanced_phase_sampling,maniskill,depth,flow_transformer,1730,20001,0,0.834481418132782,128,13.082314,selected_success_64_object_disjoint,true,native_new_objects256_initial_feedback,none,,,,
-yam,arm_aware,,policy_open_loop,validation,0,learned,100,64,100,79,79,0,0,21,0,11.343460,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/additional-object256-native1001/yam/native-positive-bank256/depth-warm20k-b128-a64-s0-cowles1201/fresh-evaluator256-new-objects1201/open-Dev100/Dev100.jsonl,validation_yam_new_objects256_depth_critic256_balanced_phase_sampling,maniskill,depth,flow_transformer,1730,20001,0,0.834481418132782,64,11.325837,selected_success_64_object_disjoint,true,native_new_objects256_initial_feedback,none,,,,
-arx_x5,arm_aware,,policy_closed_loop,validation,0,learned,100,64,100,77,77,0,0,23,0,7.991640,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/additional-object256-native1001/arx/native-positive-bank256/RGB-warm20k-b128-a64-s0-batiquitos1201/fresh-evaluator256-new-objects1201/closed-Dev100/Dev100.jsonl,validation_arx_new_objects256_RGB_critic256_balanced_phase_sampling,maniskill,RGB,cvae,4447,20001,0,0.5438169240951538,128,7.989009,selected_success_64_object_disjoint,true,native_new_objects256_initial_feedback,none,,,,
-agilex_aloha,arm_aware,,policy_open_loop,validation,0,learned,100,64,100,85,85,0,0,15,0,5.766935,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/aloha-current-depth-new-object256-cowles1201/aloha/open-Dev100/Dev100.jsonl,validation_aloha_current_depth_new_objects256_critic256_on_policy,maniskill,depth,cvae,3913,20001,0,0.6171610951423645,64,5.745713,selected_success_64_object_disjoint,true,native_current_policy_new_objects256_initial_feedback,none,,,,
-agilex_aloha,arm_aware,,policy_closed_loop,validation,0,learned,100,64,100,90,90,0,0,10,0,5.550018,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/aloha-current-depth-new-object256-cowles1201/aloha/closed-Dev100/Dev100.jsonl,validation_aloha_current_depth_new_objects256_critic256_on_policy,maniskill,depth,cvae,3913,20001,0,0.6171610951423645,128,5.510550,selected_success_64_object_disjoint,true,native_current_policy_new_objects256_initial_feedback,none,,,,
+yam,arm_aware,independent_jaws,policy_open_loop,validation,0,learned,100,64,100,66,66,0,0,34,0,15.954871,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/yam-native-feedback256-1001/RGB-balanced-contact-warm2k-b16-a8-s0-1001/fresh-evaluator256-contact-1001/open-Dev100/Dev100.jsonl,validation_yam_feedback256_RGB_contact2k_critic256_old_replay_reencoded,maniskill,rgb,flow_transformer,1218,2001,0,0.6591915488243103,64,15.926237,selected_success_64_object_disjoint,true,native_on_policy_initial_feedback256,train_mean_std,,,,
+yam,arm_aware,independent_jaws,policy_closed_loop,validation,0,learned,100,64,100,43,43,0,0,57,0,18.713833,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/yam-native-feedback256-1001/RGB-balanced-contact-warm2k-b16-a8-s0-1001/fresh-evaluator256-contact-1001/closed-Dev100/Dev100.jsonl,validation_yam_feedback256_RGB_contact2k_critic256_old_replay_reencoded,maniskill,rgb,flow_transformer,1218,2001,0,0.6591915488243103,128,18.727390,selected_success_64_object_disjoint,true,native_on_policy_initial_feedback256,train_mean_std,,,,
+yam,arm_aware,independent_jaws,policy_open_loop,validation,0,learned,100,64,100,74,74,0,0,26,0,4.711041,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/yam-contact-native256-1001/fresh-evaluator256-rank64-w1-guidance0/open-Dev100/Dev100.jsonl,validation_yam_contact2k_RGB_fresh_onpolicy_critic256_rank64_w1,maniskill,rgb,flow_transformer,1372,2001,0,0.8868225812911987,64,4.708307,selected_success_64_object_disjoint,true,native_on_policy_initial_feedback256,train_mean_std,,,,
+panda_allegro,arm_aware,,policy_open_loop,validation,0,learned,100,64,100,66,66,0,0,34,0,10.766291,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/panda-native-feedback512-1001/RGB-balanced-warm20k-b128-a64-s0-1001/fresh-evaluator256-balanced-actorheld49-v2-1001/open-Dev100/Dev100.jsonl,validation_panda_feedback512_RGB_critic256_balanced_phase_sampling,maniskill,rgb,flow_transformer,3761,20001,0,0.756531834602356,64,10.722893,selected_success_64_object_disjoint,true,native_on_policy_initial_feedback256,train_mean_std,,,,
+panda_allegro,arm_aware,,policy_open_loop,validation,0,learned,100,64,100,63,63,0,0,37,0,7.761464,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/panda-native-feedback-1001/RGB-balanced-warm20k-b128-a64-s0-1001/fresh-evaluator256-balanced-actorheld49-v2-1001/open-Dev100/Dev100.jsonl,validation_panda_feedback128_RGB_critic256_balanced_phase_sampling,maniskill,rgb,flow_transformer,3377,20001,0,0.7932353019714355,64,7.755341,selected_success_64_object_disjoint,true,native_on_policy_initial_feedback256,train_mean_std,,,,
+panda_allegro,arm_aware,,policy_closed_loop,validation,0,learned,100,64,100,65,65,0,0,35,0,16.399715,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/panda-native-feedback-1001/RGB-balanced-warm20k-b128-a64-s0-1001/fresh-evaluator256-balanced-actorheld49-v2-1001/closed-Dev100/Dev100.jsonl,validation_panda_feedback128_RGB_critic256_balanced_phase_sampling,maniskill,rgb,flow_transformer,3377,20001,0,0.7932353019714355,128,16.393100,selected_success_64_object_disjoint,true,native_on_policy_initial_feedback256,train_mean_std,,,,
+yam,arm_aware,independent_jaws,policy_open_loop,validation,0,learned,100,64,100,66,66,0,0,34,0,4.801087,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/yam-contact-native256-1001/fresh-evaluator128-rank64-w1-guidance0/open-Dev100/Dev100.jsonl,validation_yam_contact2k_RGB_fresh_onpolicy_critic128_rank64_w1,maniskill,rgb,flow_transformer,1270,2001,0,0.8468672037124634,64,4.792288,selected_success_64_object_disjoint,true,native_on_policy_initial_feedback128,train_mean_std,,,,
+yam,arm_aware,independent_jaws,policy_closed_loop,validation,0,learned,100,64,100,47,47,0,0,53,0,7.138580,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/yam-contact-native256-1001/fresh-evaluator128-rank64-w1-guidance0/closed-Dev100/Dev100.jsonl,validation_yam_contact2k_RGB_fresh_onpolicy_critic128_rank64_w1,maniskill,rgb,flow_transformer,1270,2001,0,0.8468672037124634,128,7.114422,selected_success_64_object_disjoint,true,native_on_policy_initial_feedback128,train_mean_std,,,,
+yam,arm_aware,independent_jaws,policy_closed_loop,validation,0,learned,100,64,100,48,48,0,0,52,0,6.331596,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/yam-contact-native256-1001/fresh-evaluator256-rank64-w1-guidance0/closed-Dev100/Dev100.jsonl,validation_yam_contact2k_RGB_fresh_onpolicy_critic256_rank64_w1,maniskill,rgb,flow_transformer,1372,2001,0,0.8868225812911987,128,6.301042,selected_success_64_object_disjoint,true,native_on_policy_initial_feedback256,train_mean_std,,,,
+panda_allegro,arm_aware,,policy_closed_loop,validation,0,learned,100,64,100,69,69,0,0,31,0,12.177880,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/panda-native-feedback512-1001/RGB-balanced-warm20k-b128-a64-s0-1001/fresh-evaluator256-balanced-actorheld49-v2-1001/closed-Dev100/Dev100.jsonl,validation_panda_feedback512_RGB_critic256_balanced_phase_sampling,maniskill,rgb,flow_transformer,3761,20001,0,0.756531834602356,128,12.168144,selected_success_64_object_disjoint,true,native_on_policy_initial_feedback256,train_mean_std,,,,
+agilex_aloha,arm_aware,,policy_open_loop,validation,0,learned,100,64,100,84,84,0,0,16,0,10.051555,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/aloha-native-feedback512-1001/RGB-balanced-warm20k-b128-a64-s0-recovery1001/fresh-evaluator256-recovered-1001/open-Dev100/Dev100.jsonl,validation_aloha_native_actor_feedback512_RGB_critic256_balanced_phase_sampling,maniskill,rgb,cvae,2889,20001,0,0.521636426448822,64,10.103966,selected_success_64_object_disjoint,true,native_on_policy_initial_feedback256,none,,,,
+agilex_aloha,arm_aware,,policy_closed_loop,validation,0,learned,100,64,100,89,89,0,0,11,0,15.235714,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/aloha-native-feedback512-1001/RGB-balanced-warm20k-b128-a64-s0-recovery1001/fresh-evaluator256-recovered-1001/closed-Dev100/Dev100.jsonl,validation_aloha_native_actor_feedback512_RGB_critic256_balanced_phase_sampling,maniskill,rgb,cvae,2889,20001,0,0.521636426448822,128,15.204015,selected_success_64_object_disjoint,true,native_on_policy_initial_feedback256,none,,,,
+agilex_aloha,arm_aware,,policy_open_loop,validation,0,learned,100,64,100,88,88,0,0,12,0,6.157322,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/aloha-native-feedback512-1001/depth-balanced-warm20k-b128-a64-s0-1001/fresh-evaluator512-initial-feedback1001/open-Dev100-recovery1201/Dev100.jsonl,validation_aloha_feedback512_depth_critic512_balanced_phase_sampling,maniskill,depth,cvae,2889,20001,0,0.5289150476455688,64,6.138081,selected_success_64_object_disjoint,true,native_on_policy_initial_feedback512,none,,,,
+agilex_aloha,arm_aware,,policy_closed_loop,validation,0,learned,100,64,100,92,92,0,0,8,0,8.337687,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/aloha-native-feedback512-1001/depth-balanced-warm20k-b128-a64-s0-1001/fresh-evaluator512-initial-feedback1001/closed-Dev100-recovery1201/Dev100.jsonl,validation_aloha_feedback512_depth_critic512_balanced_phase_sampling,maniskill,depth,cvae,2889,20001,0,0.5289150476455688,128,8.343390,selected_success_64_object_disjoint,true,native_on_policy_initial_feedback512,none,,,,
+agilex_aloha,arm_aware,,policy_open_loop,validation,0,learned,100,64,100,87,87,0,0,13,0,6.399860,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/aloha-native-feedback1024-1001/depth-balanced-warm20k-b128-a64-s0-1001/fresh-evaluator512-initial-feedback1001/open-Dev100/Dev100.jsonl,validation_aloha_feedback1024_depth_critic512_balanced_phase_sampling,maniskill,depth,cvae,3401,20001,0,0.5377399325370789,64,6.395834,selected_success_64_object_disjoint,true,native_on_policy_initial_feedback1024,none,,,,
+agilex_aloha,arm_aware,,policy_closed_loop,validation,0,learned,100,64,100,91,91,0,0,9,0,7.498199,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/aloha-native-feedback1024-1001/depth-balanced-warm20k-b128-a64-s0-1001/fresh-evaluator512-initial-feedback1001/closed-Dev100/Dev100.jsonl,validation_aloha_feedback1024_depth_critic512_balanced_phase_sampling,maniskill,depth,cvae,3401,20001,0,0.5377399325370789,128,7.475589,selected_success_64_object_disjoint,true,native_on_policy_initial_feedback1024,none,,,,
+agilex_aloha,arm_aware,,policy_open_loop,validation,0,learned,100,64,100,87,87,0,0,13,0,6.766276,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/aloha-native-feedback1024-1001/RGB-balanced-warm20k-b128-a64-s0-1001/fresh-evaluator512-initial-feedback1001/open-Dev100/Dev100.jsonl,validation_aloha_feedback1024_RGB_critic512_balanced_phase_sampling,maniskill,RGB,cvae,3401,20001,0,0.5143529176712036,64,6.762567,selected_success_64_object_disjoint,true,native_on_policy_initial_feedback1024,none,,,,
+agilex_aloha,arm_aware,,policy_closed_loop,validation,0,learned,100,64,100,88,88,0,0,12,0,8.463372,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/aloha-native-feedback1024-1001/RGB-balanced-warm20k-b128-a64-s0-1001/fresh-evaluator512-initial-feedback1001/closed-Dev100/Dev100.jsonl,validation_aloha_feedback1024_RGB_critic512_balanced_phase_sampling,maniskill,RGB,cvae,3401,20001,0,0.5143529176712036,128,8.451276,selected_success_64_object_disjoint,true,native_on_policy_initial_feedback1024,none,,,,
+arx_x5,arm_aware,,policy_open_loop,validation,0,learned,100,64,100,72,72,0,0,28,0,7.555033,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/additional-object256-native1001/arx/native-positive-bank128/depth-warm20k-b128-a64-s0-1201/fresh-evaluator256-new-objects1201/open-Dev100/Dev100.jsonl,validation_arx_new_objects128_depth_critic256_balanced_phase_sampling,maniskill,depth,cvae,4289,20001,0,0.5866869688034058,64,7.538973,selected_success_64_object_disjoint,true,native_new_objects256_initial_feedback,none,,,,
+arx_x5,arm_aware,,policy_closed_loop,validation,0,learned,100,64,100,86,86,0,0,14,0,8.865641,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/additional-object256-native1001/arx/native-positive-bank128/depth-warm20k-b128-a64-s0-1201/fresh-evaluator256-new-objects1201/closed-Dev100/Dev100.jsonl,validation_arx_new_objects128_depth_critic256_balanced_phase_sampling,maniskill,depth,cvae,4289,20001,0,0.5866869688034058,128,8.855508,selected_success_64_object_disjoint,true,native_new_objects256_initial_feedback,none,,,,
+arx_x5,arm_aware,,policy_open_loop,validation,0,learned,100,64,100,81,81,0,0,19,0,5.935657,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/additional-object256-native1001/arx/native-positive-bank256/depth-warm20k-b128-a64-s0-1201/fresh-evaluator256-new-objects1201/open-Dev100/Dev100.jsonl,validation_arx_new_objects256_depth_critic256_balanced_phase_sampling,maniskill,depth,cvae,4447,20001,0,0.5476993322372437,64,5.908008,selected_success_64_object_disjoint,true,native_new_objects256_initial_feedback,none,,,,
+arx_x5,arm_aware,,policy_closed_loop,validation,0,learned,100,64,100,88,88,0,0,12,0,5.475972,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/additional-object256-native1001/arx/native-positive-bank256/depth-warm20k-b128-a64-s0-1201/fresh-evaluator256-new-objects1201/closed-Dev100/Dev100.jsonl,validation_arx_new_objects256_depth_critic256_balanced_phase_sampling,maniskill,depth,cvae,4447,20001,0,0.5476993322372437,128,5.470001,selected_success_64_object_disjoint,true,native_new_objects256_initial_feedback,none,,,,
+yam,arm_aware,,policy_closed_loop,validation,0,learned,100,64,100,80,80,0,0,20,0,13.335184,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/additional-object256-native1001/yam/native-positive-bank128/depth-warm20k-b128-a64-s0-1201/fresh-evaluator256-new-objects1201/closed-Dev100/Dev100.jsonl,validation_yam_new_objects128_depth_critic256_balanced_phase_sampling,maniskill,depth,flow_transformer,1571,20001,0,0.8095371723175049,128,13.310285,selected_success_64_object_disjoint,true,native_new_objects256_initial_feedback,none,,,,
+yam,arm_aware,,policy_open_loop,validation,0,learned,100,64,100,83,83,0,0,17,0,12.104983,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/additional-object256-native1001/yam/native-positive-bank128/depth-warm20k-b128-a64-s0-1201/fresh-evaluator256-new-objects1201/open-Dev100/Dev100.jsonl,validation_yam_new_objects128_depth_critic256_balanced_phase_sampling,maniskill,depth,flow_transformer,1571,20001,0,0.8095371723175049,64,12.096446,selected_success_64_object_disjoint,true,native_new_objects256_initial_feedback,none,,,,
+arx_x5,arm_aware,,policy_closed_loop,validation,0,learned,100,64,100,79,79,0,0,21,0,5.520984,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/additional-object256-native1001/arx/native-positive-bank128/RGB-warm20k-b128-a64-s0-1201/fresh-evaluator256-new-objects1201/closed-Dev100/Dev100.jsonl,validation_arx_new_objects128_RGB_critic256_balanced_phase_sampling,maniskill,RGB,cvae,4289,20001,0,0.6318957209587097,128,5.517740,selected_success_64_object_disjoint,true,native_new_objects256_initial_feedback,none,,,,
+arx_x5,arm_aware,,policy_open_loop,validation,0,learned,100,64,100,67,67,0,0,33,0,4.297494,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/additional-object256-native1001/arx/native-positive-bank128/RGB-warm20k-b128-a64-s0-1201/fresh-evaluator256-new-objects1201/open-Dev100/Dev100.jsonl,validation_arx_new_objects128_RGB_critic256_balanced_phase_sampling,maniskill,RGB,cvae,4289,20001,0,0.6318957209587097,64,4.288256,selected_success_64_object_disjoint,true,native_new_objects256_initial_feedback,none,,,,
+arx_x5,arm_aware,,policy_open_loop,validation,0,learned,100,64,100,72,72,0,0,28,0,6.035672,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/additional-object256-native1001/arx/native-positive-bank256/RGB-warm20k-b128-a64-s0-1201/fresh-evaluator256-new-objects1201/open-Dev100/Dev100.jsonl,validation_arx_new_objects256_RGB_critic256_balanced_phase_sampling,maniskill,RGB,cvae,4447,20001,0,0.5438169240951538,64,6.045923,selected_success_64_object_disjoint,true,native_new_objects256_initial_feedback,none,,,,
+panda_allegro,arm_aware,,policy_open_loop,validation,0,learned,100,64,100,66,66,0,0,34,0,7.341811,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/panda-current-RGB-new-object256-1201/panda/open-Dev100/Dev100.jsonl,validation_panda_current_RGB_new_objects256_critic256_on_policy,maniskill,RGB,flow_transformer,3953,20001,0,0.7367002964019775,64,7.316017,selected_success_64_object_disjoint,true,native_current_policy_new_objects256_initial_feedback,train_mean_std,,,,
+panda_allegro,arm_aware,,policy_closed_loop,validation,0,learned,100,64,100,73,73,0,0,27,0,8.664355,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/panda-current-RGB-new-object256-1201/panda/closed-Dev100/Dev100.jsonl,validation_panda_current_RGB_new_objects256_critic256_on_policy,maniskill,RGB,flow_transformer,3953,20001,0,0.7367002964019775,128,8.666323,selected_success_64_object_disjoint,true,native_current_policy_new_objects256_initial_feedback,train_mean_std,,,,
+panda_allegro,arm_aware,,policy_closed_loop,validation,0,learned,100,64,100,65,65,0,0,35,0,18.637415,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/additional-object256-native1001/panda/native-positive-bank128/depth-warm20k-b128-a64-s0-1201/fresh-evaluator256-new-objects1201/closed-Dev100/Dev100.jsonl,validation_panda_new_objects128_depth_critic256_balanced_phase_sampling,maniskill,depth,flow_transformer,4114,20001,0,0.7055956721305847,128,18.634937,selected_success_64_object_disjoint,true,native_new_objects256_initial_feedback,none,,,,
+panda_allegro,arm_aware,,policy_open_loop,validation,0,learned,100,64,100,70,70,0,0,30,0,16.725936,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/additional-object256-native1001/panda/native-positive-bank128/depth-warm20k-b128-a64-s0-1201/fresh-evaluator256-new-objects1201/open-Dev100/Dev100.jsonl,validation_panda_new_objects128_depth_critic256_balanced_phase_sampling,maniskill,depth,flow_transformer,4114,20001,0,0.7055956721305847,64,16.717989,selected_success_64_object_disjoint,true,native_new_objects256_initial_feedback,none,,,,
+yam,arm_aware,,policy_closed_loop,validation,0,learned,100,64,100,85,85,0,0,15,0,13.099064,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/additional-object256-native1001/yam/native-positive-bank256/depth-warm20k-b128-a64-s0-1201/fresh-evaluator256-new-objects1201/closed-Dev100/Dev100.jsonl,validation_yam_new_objects256_depth_critic256_balanced_phase_sampling,maniskill,depth,flow_transformer,1730,20001,0,0.834481418132782,128,13.082314,selected_success_64_object_disjoint,true,native_new_objects256_initial_feedback,none,,,,
+yam,arm_aware,,policy_open_loop,validation,0,learned,100,64,100,79,79,0,0,21,0,11.343460,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/additional-object256-native1001/yam/native-positive-bank256/depth-warm20k-b128-a64-s0-1201/fresh-evaluator256-new-objects1201/open-Dev100/Dev100.jsonl,validation_yam_new_objects256_depth_critic256_balanced_phase_sampling,maniskill,depth,flow_transformer,1730,20001,0,0.834481418132782,64,11.325837,selected_success_64_object_disjoint,true,native_new_objects256_initial_feedback,none,,,,
+arx_x5,arm_aware,,policy_closed_loop,validation,0,learned,100,64,100,77,77,0,0,23,0,7.991640,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/additional-object256-native1001/arx/native-positive-bank256/RGB-warm20k-b128-a64-s0-1201/fresh-evaluator256-new-objects1201/closed-Dev100/Dev100.jsonl,validation_arx_new_objects256_RGB_critic256_balanced_phase_sampling,maniskill,RGB,cvae,4447,20001,0,0.5438169240951538,128,7.989009,selected_success_64_object_disjoint,true,native_new_objects256_initial_feedback,none,,,,
+agilex_aloha,arm_aware,,policy_open_loop,validation,0,learned,100,64,100,85,85,0,0,15,0,5.766935,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/aloha-current-depth-new-object256-1201/aloha/open-Dev100/Dev100.jsonl,validation_aloha_current_depth_new_objects256_critic256_on_policy,maniskill,depth,cvae,3913,20001,0,0.6171610951423645,64,5.745713,selected_success_64_object_disjoint,true,native_current_policy_new_objects256_initial_feedback,none,,,,
+agilex_aloha,arm_aware,,policy_closed_loop,validation,0,learned,100,64,100,90,90,0,0,10,0,5.550018,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/aloha-current-depth-new-object256-1201/aloha/closed-Dev100/Dev100.jsonl,validation_aloha_current_depth_new_objects256_critic256_on_policy,maniskill,depth,cvae,3913,20001,0,0.6171610951423645,128,5.510550,selected_success_64_object_disjoint,true,native_current_policy_new_objects256_initial_feedback,none,,,,
arx_x5,arm_aware,,policy_open_loop,validation,0,learned,100,64,100,87,87,0,0,13,0,4.164607,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/arx-depth-flow-fresh1202/open-Dev100/Dev100.jsonl,validation_arx_depth_flow_new_objects256_critic256_on_policy,maniskill,depth,flow_transformer,4447,20001,0,0.6322925090789795,64,4.155296,selected_success_64_object_disjoint,true,native_current_policy_new_objects256_initial_feedback,train_mean_std,,,,
arx_x5,arm_aware,,policy_closed_loop,validation,0,learned,100,64,100,86,86,0,0,14,0,8.156352,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/arx-depth-flow-fresh1202/closed-Dev100/Dev100.jsonl,validation_arx_depth_flow_new_objects256_critic256_on_policy,maniskill,depth,flow_transformer,4447,20001,0,0.6322925090789795,128,8.181012,selected_success_64_object_disjoint,true,native_current_policy_new_objects256_initial_feedback,train_mean_std,,,,
panda_allegro,arm_aware,,policy_open_loop,validation,0,learned,100,64,100,64,64,0,0,36,0,7.514752,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/panda-depth-flow-fresh1203/open-Dev100/Dev100.jsonl,validation_panda_depth_flow_new_objects256_critic256_on_policy,maniskill,depth,flow_transformer,4273,20001,0,0.7133260369300842,64,7.502337,selected_success_64_object_disjoint,true,native_current_policy_new_objects256_initial_feedback,train_mean_std,,,,
@@ -423,8 +423,8 @@ agilex_aloha,arm_aware,,policy_open_loop,validation,0,learned,100,64,100,71,71,0
agilex_aloha,arm_aware,,policy_closed_loop,validation,0,learned,100,64,100,85,85,0,0,15,0,6.524176,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/aloha-warm-post1204/RGB-new256/closed-Dev100/Dev100.jsonl,validation_aloha_RGB_new_objects256_warm20k_critic256,maniskill,RGB,cvae,3913,20001,0,0.3872889578342438,128,6.515346,selected_success_64_object_disjoint,true,native_new_objects256_initial_feedback,train_mean_std,,,,
agilex_aloha,arm_aware,,policy_open_loop,validation,0,learned,100,64,100,86,86,0,0,14,0,4.598306,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/aloha-flow-positive-post1204/depth-new128/open-Dev100/Dev100.jsonl,validation_aloha_depth_native_positive128_flow_warm20k_critic256,maniskill,depth,flow_transformer,4169,20001,0,0.5885715484619141,64,4.588633,selected_success_64_object_disjoint,true,native_current_flow_objects256_initial_feedback,train_mean_std,,,,
agilex_aloha,arm_aware,,policy_closed_loop,validation,0,learned,100,64,100,83,83,0,0,17,0,6.033966,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/aloha-flow-positive-post1204/depth-new128/closed-Dev100/Dev100.jsonl,validation_aloha_depth_native_positive128_flow_warm20k_critic256,maniskill,depth,flow_transformer,4169,20001,0,0.5885715484619141,128,6.028259,selected_success_64_object_disjoint,true,native_current_flow_objects256_initial_feedback,train_mean_std,,,,
-arx_x5,arm_aware,,policy_open_loop,validation,0,learned,100,64,100,80,80,0,0,20,0,4.449998,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/arx-RGB-native512-volcan-post1204/open-Dev100/Dev100.jsonl,validation_arx_RGB_flow_new_objects256_critic512_on_policy,maniskill,RGB,flow_transformer,4677,20001,0,0.6682989597320557,64,4.444514,selected_success_64_object_disjoint,true,native_current_policy_new_objects512_initial_feedback,train_mean_std,,,,
-arx_x5,arm_aware,,policy_closed_loop,validation,0,learned,100,64,100,79,79,0,0,21,0,6.010433,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/arx-RGB-native512-volcan-post1204/closed-Dev100/Dev100.jsonl,validation_arx_RGB_flow_new_objects256_critic512_on_policy,maniskill,RGB,flow_transformer,4677,20001,0,0.6682989597320557,128,6.004514,selected_success_64_object_disjoint,true,native_current_policy_new_objects512_initial_feedback,train_mean_std,,,,
+arx_x5,arm_aware,,policy_open_loop,validation,0,learned,100,64,100,80,80,0,0,20,0,4.449998,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/arx-RGB-native512-post1204/open-Dev100/Dev100.jsonl,validation_arx_RGB_flow_new_objects256_critic512_on_policy,maniskill,RGB,flow_transformer,4677,20001,0,0.6682989597320557,64,4.444514,selected_success_64_object_disjoint,true,native_current_policy_new_objects512_initial_feedback,train_mean_std,,,,
+arx_x5,arm_aware,,policy_closed_loop,validation,0,learned,100,64,100,79,79,0,0,21,0,6.010433,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/arx-RGB-native512-post1204/closed-Dev100/Dev100.jsonl,validation_arx_RGB_flow_new_objects256_critic512_on_policy,maniskill,RGB,flow_transformer,4677,20001,0,0.6682989597320557,128,6.004514,selected_success_64_object_disjoint,true,native_current_policy_new_objects512_initial_feedback,train_mean_std,,,,
agilex_aloha,arm_aware,,policy_open_loop,validation,0,learned,100,64,100,72,72,0,0,28,0,4.546849,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/aloha-flow-positive-post1204/depth-new256/open-Dev100/Dev100.jsonl,validation_aloha_depth_native_positive256_flow_warm20k_critic256,maniskill,depth,flow_transformer,4425,20001,0,0.6202026009559631,64,4.538457,selected_success_64_object_disjoint,true,native_current_flow_objects256_initial_feedback,train_mean_std,,,,
agilex_aloha,arm_aware,,policy_closed_loop,validation,0,learned,100,64,100,75,75,0,0,25,0,6.256642,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/aloha-flow-positive-post1204/depth-new256/closed-Dev100/Dev100.jsonl,validation_aloha_depth_native_positive256_flow_warm20k_critic256,maniskill,depth,flow_transformer,4425,20001,0,0.6202026009559631,128,6.245892,selected_success_64_object_disjoint,true,native_current_flow_objects256_initial_feedback,train_mean_std,,,,
panda_allegro,arm_aware,,policy_open_loop,validation,0,learned,100,64,100,58,58,0,0,42,0,7.507923,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/panda-flow-positive-post1204/depth-new128/open-Dev100/Dev100.jsonl,validation_panda_depth_native_positive128_flow_warm20k_critic256,maniskill,depth,flow_transformer,4529,20001,0,0.6200418472290039,64,7.497565,selected_success_64_object_disjoint,true,native_current_flow_objects256_initial_feedback,train_mean_std,,,,
@@ -651,10 +651,10 @@ xarm7_sharpa,arm_aware,,policy_closed_loop,validation,0,learned,100,64,100,70,70
xarm7_sharpa,arm_aware,,policy_open_loop,validation,0,learned,100,64,100,61,61,0,0,39,0,16.765789,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/cluster-evaluator-scaling1024-1206/sharpa-native-depth-CVAE1216/late-measured1218/labels256/post1206/open-Dev100/Dev100.jsonl,validation_sharpa-native-depth-CVAE1216_fresh_evaluator256_native_10080updates_guidance0,maniskill,depth,cvae,4323,10080,0,ranked_BCE,64,16.739817,fixed64_actor_object_held_training_only,,native_initial_feedback256_frozen_sharpa-native-depth-CVAE1216,,,,,
xarm7_sharpa,arm_aware,,policy_closed_loop,validation,0,learned,100,64,100,62,62,0,0,38,0,14.801033,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/cluster-evaluator-scaling1024-1206/sharpa-native-depth-robust1218/late-measured1218/labels256/post1206/closed-Dev100/Dev100.jsonl,validation_sharpa-native-depth-robust1218_fresh_evaluator256_native_10080updates_guidance0,maniskill,depth,cvae,4323,10080,0,BCE,128,14.784458,fixed64_actor_object_held_training_only,,native_initial_feedback256_frozen_sharpa-native-depth-robust1218,,,,,
xarm7_sharpa,arm_aware,,policy_open_loop,validation,0,learned,100,64,100,62,62,0,0,38,0,13.471720,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/cluster-evaluator-scaling1024-1206/sharpa-native-depth-robust1218/late-measured1218/labels256/post1206/open-Dev100/Dev100.jsonl,validation_sharpa-native-depth-robust1218_fresh_evaluator256_native_10080updates_guidance0,maniskill,depth,cvae,4323,10080,0,BCE,64,13.463586,fixed64_actor_object_held_training_only,,native_initial_feedback256_frozen_sharpa-native-depth-robust1218,,,,,
-xarm7_sharpa,arm_aware,,policy_closed_loop,validation,0,learned,100,64,100,73,73,0,0,27,0,15.232135,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/cluster-evaluator-scaling1024-1206/sharpa-native-depth-CVAE1216-BCE-volcan1218/late-measured1218/labels1024/post1206/closed-Dev100/Dev100.jsonl,validation_sharpa-native-depth-CVAE1216-BCE-volcan1218_fresh_evaluator1024_native_10080updates_guidance0,maniskill,depth,cvae,4813,10080,0,BCE,128,15.210671,fixed64_actor_object_held_training_only,,native_initial_feedback1024_frozen_sharpa-native-depth-CVAE1216-BCE-volcan1218,,,,,
-xarm7_sharpa,arm_aware,,policy_open_loop,validation,0,learned,100,64,100,61,61,0,0,39,0,13.975801,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/cluster-evaluator-scaling1024-1206/sharpa-native-depth-CVAE1216-BCE-volcan1218/late-measured1218/labels1024/post1206/open-Dev100/Dev100.jsonl,validation_sharpa-native-depth-CVAE1216-BCE-volcan1218_fresh_evaluator1024_native_10080updates_guidance0,maniskill,depth,cvae,4813,10080,0,BCE,64,13.960198,fixed64_actor_object_held_training_only,,native_initial_feedback1024_frozen_sharpa-native-depth-CVAE1216-BCE-volcan1218,,,,,
-xarm7_sharpa,arm_aware,,policy_closed_loop,validation,0,learned,100,64,100,70,70,0,0,30,0,15.206389,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/cluster-evaluator-scaling1024-1206/sharpa-native-depth-CVAE1216-EMA-volcan1218/late-measured1218/labels1024/post1206/closed-Dev100/Dev100.jsonl,validation_sharpa-native-depth-CVAE1216-EMA-volcan1218_fresh_evaluator1024_native_10080updates_guidance0,maniskill,depth,cvae,4813,10080,0,BCE,128,15.186599,fixed64_actor_object_held_training_only,,native_initial_feedback1024_frozen_sharpa-native-depth-CVAE1216-EMA-volcan1218,,,,,
-xarm7_sharpa,arm_aware,,policy_open_loop,validation,0,learned,100,64,100,61,61,0,0,39,0,13.808921,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/cluster-evaluator-scaling1024-1206/sharpa-native-depth-CVAE1216-EMA-volcan1218/late-measured1218/labels1024/post1206/open-Dev100/Dev100.jsonl,validation_sharpa-native-depth-CVAE1216-EMA-volcan1218_fresh_evaluator1024_native_10080updates_guidance0,maniskill,depth,cvae,4813,10080,0,BCE,64,13.795689,fixed64_actor_object_held_training_only,,native_initial_feedback1024_frozen_sharpa-native-depth-CVAE1216-EMA-volcan1218,,,,,
+xarm7_sharpa,arm_aware,,policy_closed_loop,validation,0,learned,100,64,100,73,73,0,0,27,0,15.232135,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/cluster-evaluator-scaling1024-1206/sharpa-native-depth-CVAE1216-BCE-1218/late-measured1218/labels1024/post1206/closed-Dev100/Dev100.jsonl,validation_sharpa-native-depth-CVAE1216-BCE-1218_fresh_evaluator1024_native_10080updates_guidance0,maniskill,depth,cvae,4813,10080,0,BCE,128,15.210671,fixed64_actor_object_held_training_only,,native_initial_feedback1024_frozen_sharpa-native-depth-CVAE1216-BCE-1218,,,,,
+xarm7_sharpa,arm_aware,,policy_open_loop,validation,0,learned,100,64,100,61,61,0,0,39,0,13.975801,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/cluster-evaluator-scaling1024-1206/sharpa-native-depth-CVAE1216-BCE-1218/late-measured1218/labels1024/post1206/open-Dev100/Dev100.jsonl,validation_sharpa-native-depth-CVAE1216-BCE-1218_fresh_evaluator1024_native_10080updates_guidance0,maniskill,depth,cvae,4813,10080,0,BCE,64,13.960198,fixed64_actor_object_held_training_only,,native_initial_feedback1024_frozen_sharpa-native-depth-CVAE1216-BCE-1218,,,,,
+xarm7_sharpa,arm_aware,,policy_closed_loop,validation,0,learned,100,64,100,70,70,0,0,30,0,15.206389,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/cluster-evaluator-scaling1024-1206/sharpa-native-depth-CVAE1216-EMA-1218/late-measured1218/labels1024/post1206/closed-Dev100/Dev100.jsonl,validation_sharpa-native-depth-CVAE1216-EMA-1218_fresh_evaluator1024_native_10080updates_guidance0,maniskill,depth,cvae,4813,10080,0,BCE,128,15.186599,fixed64_actor_object_held_training_only,,native_initial_feedback1024_frozen_sharpa-native-depth-CVAE1216-EMA-1218,,,,,
+xarm7_sharpa,arm_aware,,policy_open_loop,validation,0,learned,100,64,100,61,61,0,0,39,0,13.808921,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/cluster-evaluator-scaling1024-1206/sharpa-native-depth-CVAE1216-EMA-1218/late-measured1218/labels1024/post1206/open-Dev100/Dev100.jsonl,validation_sharpa-native-depth-CVAE1216-EMA-1218_fresh_evaluator1024_native_10080updates_guidance0,maniskill,depth,cvae,4813,10080,0,BCE,64,13.795689,fixed64_actor_object_held_training_only,,native_initial_feedback1024_frozen_sharpa-native-depth-CVAE1216-EMA-1218,,,,,
yam,arm_aware,,policy_closed_loop,validation,0,learned,100,64,100,84,84,0,0,16,0,7.608449,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/cluster-evaluator-scaling1024-1206/yam-retained-RGB-guided1217-warm-head1218/late-measured1218/labels1024/post1206/closed-Dev100/Dev100.jsonl,validation_yam-retained-RGB-guided1217-warm-head1218_fresh_evaluator1024_native_10080updates_guidance8,maniskill,rgb,flow_transformer,2819,10080,0,BCE,128,7.603993,fixed64_actor_object_held_training_only,,native_initial_feedback1024_frozen_yam-retained-RGB-guided1217-warm-head1218,,,,,
yam,arm_aware,,policy_open_loop,validation,0,learned,100,64,100,87,87,0,0,13,0,6.284667,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/cluster-evaluator-scaling1024-1206/yam-retained-RGB-guided1217-warm-head1218/late-measured1218/labels1024/post1206/open-Dev100/Dev100.jsonl,validation_yam-retained-RGB-guided1217-warm-head1218_fresh_evaluator1024_native_10080updates_guidance8,maniskill,rgb,flow_transformer,2819,10080,0,BCE,64,6.280555,fixed64_actor_object_held_training_only,,native_initial_feedback1024_frozen_yam-retained-RGB-guided1217-warm-head1218,,,,,
panda_allegro,arm_aware,,policy_closed_loop,validation,0,learned,100,64,100,78,78,0,0,22,0,10.872877,data/benchmark/grasp_policy/unified_policy/native-positive-recipe-0930/cluster-evaluator-scaling1024-1206/panda-retained-RGB-guided1217-listwise1218/listwise-native-results1218-ranked-measured1218/labels1024/post1206/closed-Dev100/Dev100.jsonl,validation_panda-retained-RGB-guided1217-listwise1218_fresh_evaluator1024_native_10080updates_guidance8,maniskill,rgb,flow_transformer,4273,10080,0,ranked_BCE_listwise,128,10.858955,fixed64_actor_object_held_training_only,,native_initial_feedback1024_frozen_panda-retained-RGB-guided1217-listwise1218,,,,,
diff --git a/scripts/tools/record_gallery.py b/scripts/tools/record_gallery.py
index 6ae0254..7e6f017 100644
--- a/scripts/tools/record_gallery.py
+++ b/scripts/tools/record_gallery.py
@@ -3,6 +3,8 @@
Select a free GPU, then run:
CUDA_VISIBLE_DEVICES=0 uv run --no-sync --with playwright scripts/tools/record_gallery.py
+
+Copy the output to the website repo at assets/docs/graspkit/assets/gallery/; openrobokit.com hosts the docs images.
"""
import time
diff --git a/src/graspkit/stages/grasp_optim/optimize_pipeline.py b/src/graspkit/stages/grasp_optim/optimize_pipeline.py
index 96130fb..e920c05 100644
--- a/src/graspkit/stages/grasp_optim/optimize_pipeline.py
+++ b/src/graspkit/stages/grasp_optim/optimize_pipeline.py
@@ -134,7 +134,8 @@ def optimize_grasps(
# Stage 2: build the traj builder, the in-loop evaluator, and the grasp optimizer.
traj_builder = build_planning_traj_builder(cfg, device, robot_config=robot_config)
- evaluator = build_env(cfg.grasp_optim.evaluator, robot_config, device, enable_rendering=False)
+ # Keep rendering on: render_backend="none" segfaults sapien URDF RenderMaterial creation on a later reconfigure.
+ evaluator = build_env(cfg.grasp_optim.evaluator, robot_config, device)
scene_descriptions = SceneDescription.load_scene_descriptions_msgpack(cfg.scene_description_path)
grasp_optimizer = WarpGraspOptimizer(
cfg.grasp_optim, robot_config, device, fixed_base_robot_config=cfg.traj_builder.fixed_base_robot_config
diff --git a/tests/stages/grasp_optim/test_optimize_pipeline.py b/tests/stages/grasp_optim/test_optimize_pipeline.py
index 834db43..dc9f366 100644
--- a/tests/stages/grasp_optim/test_optimize_pipeline.py
+++ b/tests/stages/grasp_optim/test_optimize_pipeline.py
@@ -55,7 +55,7 @@ def test_optimization_pipeline_saves_survivors_and_optional_labels(
monkeypatch.setattr(optimize_pipeline, "cuda_timeit", lambda name: nullcontext())
optimize_pipeline.optimize_grasps(cfg)
optimize_pipeline.build_env.assert_called_once_with(
- cfg.grasp_optim.evaluator, cfg.robot_config, optimize_pipeline.device, enable_rendering=False
+ cfg.grasp_optim.evaluator, cfg.robot_config, optimize_pipeline.device
)
saved = GraspKitData.load(str(output / "scene.h5"))
torch.testing.assert_close(saved.grasp_qpos, qpos[0, :1])